
Technologie · Glänzende, ölige und metallische Teile
3D-Bildverarbeitung für glänzende, ölige und metallische Teile
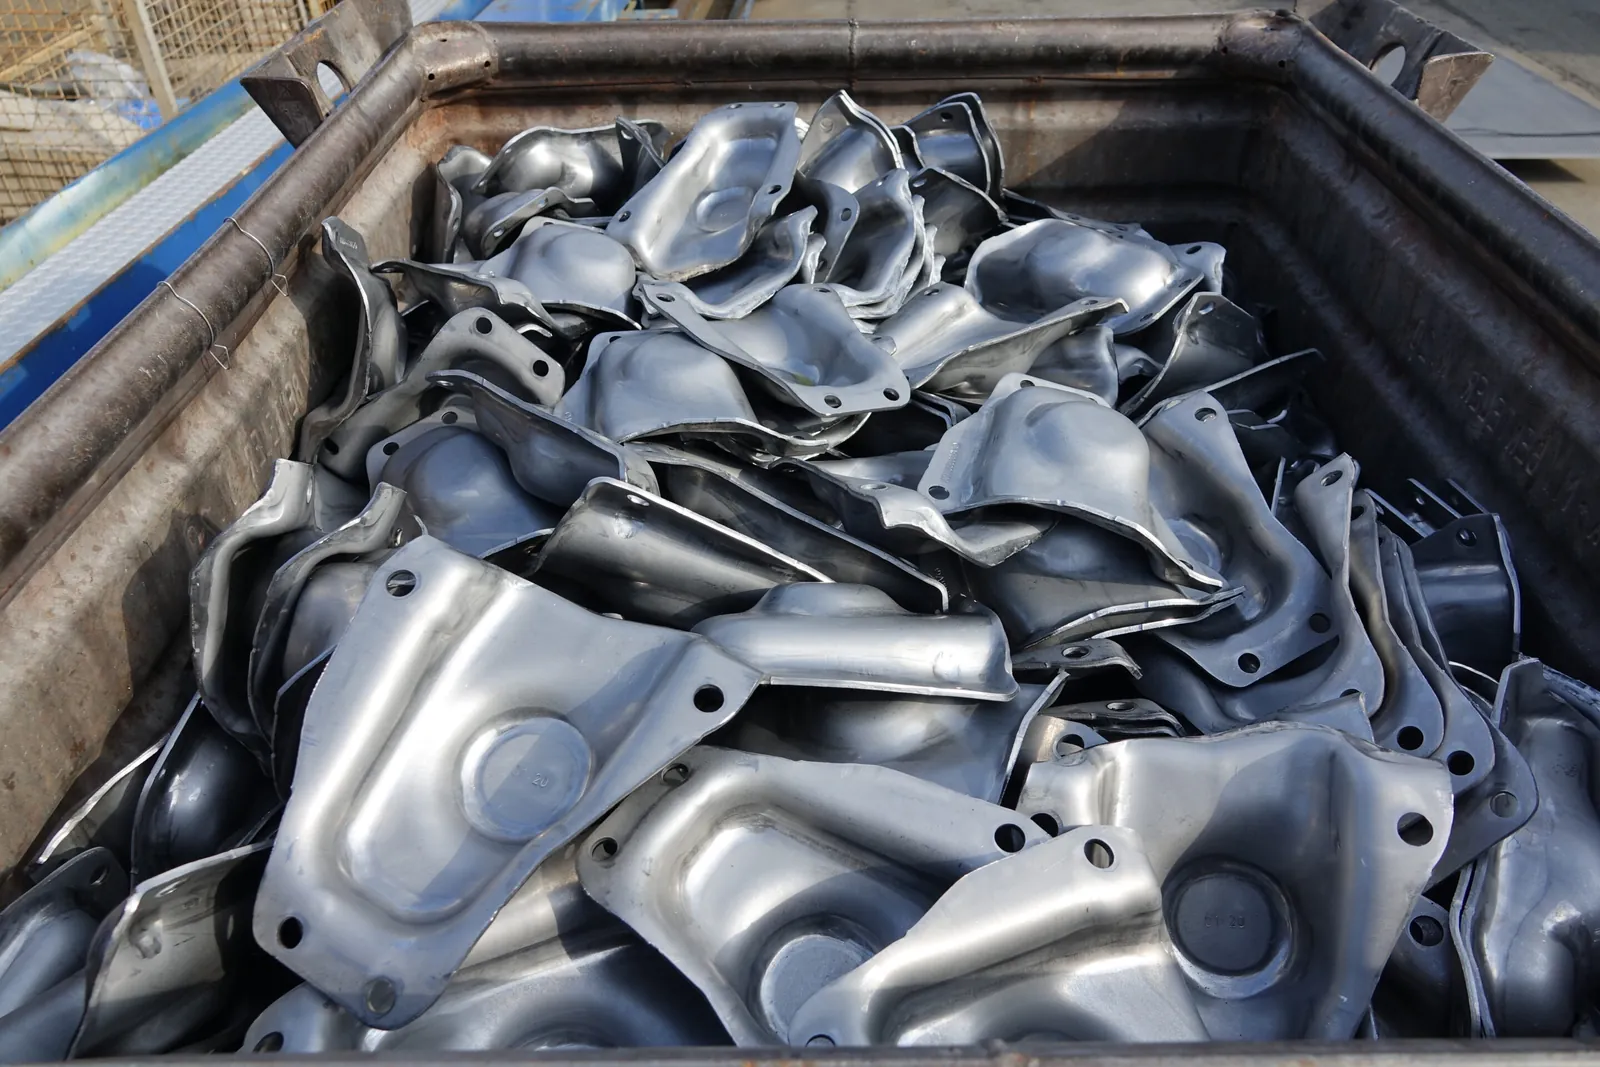
Gefräster Stahl, geölte Rohlinge, lackierte Stoßfänger, eingeschweißte Pakete: Bei genau diesen Teilen liefern 3D-Kameras am häufigsten Löcher, Rauschen und Punkte, die es gar nicht gibt. Dieser Leitfaden erklärt, warum das so ist, wie sich die gängigen 3D-Verfahren schlagen – und wie eine Lichtfeldkamera wie LumiScan X diese Oberflächen so zuverlässig erfasst, dass ein Roboter danach greifen kann.
Warum Reflexionen die 3D-Messung stören
Fast jede 3D-Kamera beruht auf derselben Annahme: Ein Punkt auf dem Teil sieht aus jeder Richtung gleich aus. Für matte Oberflächen stimmt das, denn sie streuen das Licht diffus. Eine glänzende Oberfläche verhält sich eher wie ein Spiegel. Sie wirft den Großteil des Lichts in eine Richtung zurück – was die Kamera sieht, hängt also davon ab, wo Kamera, Lampe und Teil stehen, und nicht nur von der Form des Teils.
Die meisten Industrieteile liegen dazwischen: Gefräster oder gestrahlter Stahl hat eine breite Glanzkeule, Lack setzt eine scharfe Spiegelung auf die Farbe, und ein Ölfilm macht aus einer rauen Oberfläche eine glatte, glänzende. Daraus folgen vier Effekte:
Gesättigte Glanzlichter
Wo die Spiegelung einer Lampe in die Kamera fällt, laufen die Pixel in die Sättigung. Dort bleibt keine Textur zum Messen übrig – die Punktwolke hat ein Loch.
Glanzlichter, die wandern
Eine Spiegelung haftet nicht an der Oberfläche, sie wandert mit dem Blickwinkel. Ein Verfahren, das Merkmale zwischen zwei Ansichten zuordnet, hält sie leicht für einen Oberflächenpunkt und setzt sie in die falsche Tiefe – die „Geisterpunkte“, denen der Roboter dann ausweicht.
Reflexionen zwischen Teilen
In der vollen Kiste springt Licht von einem Teil zum nächsten. Projizierte Muster und Laserlinien landen an Stellen, auf die sie nie gerichtet waren, und aktive Sensoren lesen daraus falsche Tiefen.
Zu wenig Licht zurück
Dunkles, poliertes Metall streut kaum diffuses Licht zurück. Neben hellen Glanzlichtern reicht der Dynamikumfang einer Belichtung oft nicht aus, und die dunklen Bereiche gehen im Rauschen unter.
Die 3D-Verfahren im Vergleich
Kein 3D-Verfahren ist immun gegen Glanz. Sie scheitern auf unterschiedliche Weise – und manche Fehlerbilder lassen sich in einer Roboterzelle leichter beherrschen als andere.
| Verfahren | Wie es Tiefe gewinnt | Bei glänzenden, öligen, metallischen Teilen | Wo es stark ist |
|---|---|---|---|
| Passives Stereo | ordnet Textur zwischen zwei Ansichten zu | Glanzlichter sehen in beiden Ansichten verschieden aus – Fehlzuordnungen und Löcher | texturierte, matte Szenen; günstig |
| Aktives Stereo | projiziertes Zufallsmuster liefert Textur | auf spiegelnden Flächen wird das Muster an der Kamera vorbei reflektiert; Glanzlichter sättigen | matte, texturarme Teile |
| Streifenprojektion | Folge codierter Muster, Phasenauswertung | Reflexionen zwischen Teilen verfälschen den Code; mehrere Belichtungen nötig; das Teil muss während der Sequenz stillstehen | hohe Genauigkeit an ruhenden, diffusen Teilen |
| Lasertriangulation | Kamera sieht die Laserlinie unter bekanntem Winkel; Teil oder Sensor bewegt sich | Spiegelungen erzeugen Nebenmaxima; sehr dunkle und sehr helle Rückläufe; Relativbewegung nötig | hochauflösende Profile, Inline-Prüfung |
| Time of Flight | misst die Laufzeit des Lichts pro Pixel | Mehrwegeausbreitung zwischen Teilen und schwacher Rücklauf von dunklem Metall – Tiefenversatz und Rauschen | große Volumen, Logistik, Kartons |
| Deflektometrie | wertet ein Muster aus, das sich in der Oberfläche spiegelt | für spiegelnde Flächen gemacht; misst Neigung statt Lage, nicht für ungeordnete Kisten | Oberflächenfehler auf lackierten und polierten Flächen |
| Lichtfeld | viele gleichzeitige Ansichten, mehrere Basislinien | blickwinkelabhängige Glanzlichter passen nicht zu allen Ansichten und lassen sich verwerfen; eine Aufnahme; Musterprojektor optional | glänzende, metallische und folierte Teile in Kisten, bewegte Teile |
Wie das Lichtfeld glänzende Flächen erfasst
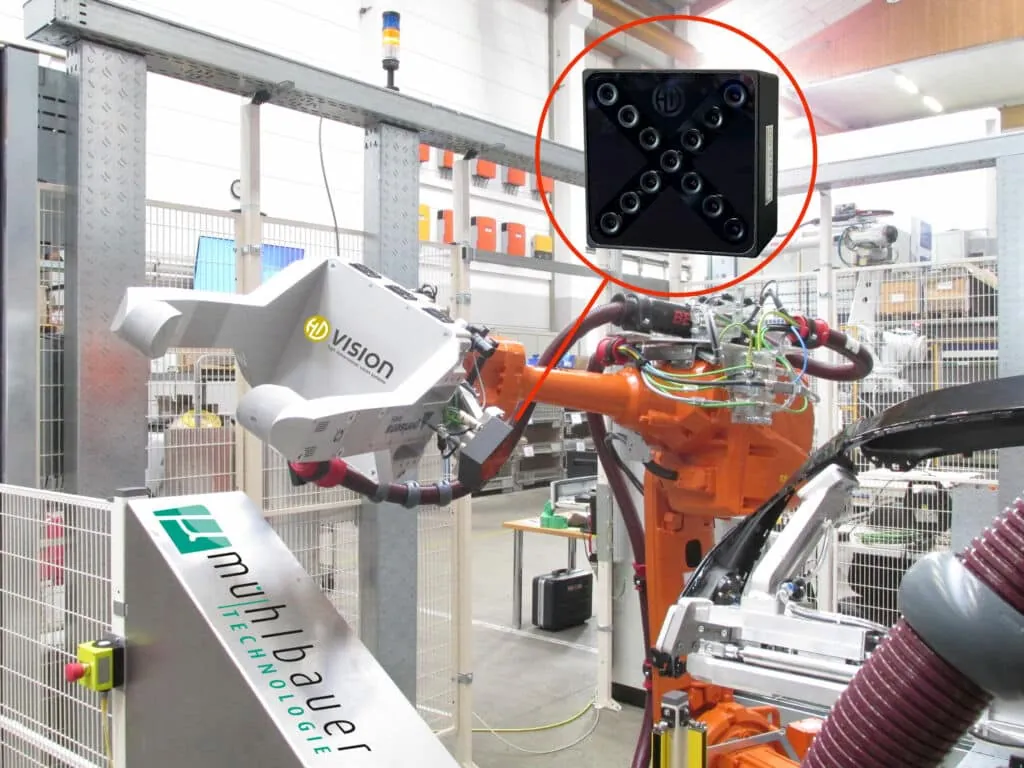
LumiScan X nimmt die Szene mit 13 Kameras auf, die im selben Moment belichten. Jede Kamera sieht das Teil aus einer leicht anderen Position, und es stehen gleichzeitig mehrere Basislinien – die Abstände zwischen Kamerapaaren – zur Verfügung.
Für einen matten Oberflächenpunkt stimmen alle 13 Ansichten überein: Der Punkt erscheint dort, wo die Geometrie ihn erwarten lässt. Ein Glanzlicht folgt dieser Regel nicht. Es gehört zur Spiegelung der Lampe, die in einer anderen scheinbaren Tiefe liegt, und taucht oft nur in einem Teil der Ansichten auf. Weil die Rekonstruktion jede Tiefenschätzung gegen viele Ansichten und Basislinien prüft statt gegen ein einzelnes Paar, werden Beobachtungen, die nicht passen, erkannt und abgewertet – statt zu Geisterpunkten zu werden.
Da alle Kameras gleichzeitig belichten, gibt es weder Mustersequenz noch Scanbewegung: Teile auf dem Band oder eine Kamera am fahrenden Roboter werden in einer Aufnahme erfasst. Hat ein Teil überhaupt keine Textur – eine glatte, matte, einfarbige Fläche –, liefert der optionale Musterprojektor LumiScan SL eine künstliche.
Ehrlicherweise gilt: Auch das Lichtfeld ist Triangulation. Die Tiefenunsicherheit wächst bei jeder triangulierenden Kamera mit dem Quadrat des Abstands (σZ ≈ Z² / (f · b) · σd). Die zusätzlichen Ansichten machen σd kleiner und verlässlicher: mehr unabhängige Beobachtungen jedes Punkts, weniger Ausreißer. Deshalb gehören Arbeitsabstand und Sichtfeld in jeden Machbarkeitstest.
Ölige Teile: was sich ändert
Öl ist keine Oberflächeneigenschaft, die man auf eine Zeichnung schreiben kann. Es schwankt von Charge zu Charge, zwischen oben und unten in der Kiste und über eine Schicht hinweg. Ein Teil, das nach dem Fräsen matt war, glänzt, sobald es als Korrosionsschutz geölt wird, und an Kanten und in den Kistenecken sammeln sich Tropfen.
- Testen Sie mit Teilen, wie sie wirklich ankommen – auch mit der öligsten Charge.
- Achten Sie auf den Kistenboden: Ein glänzender, unebener Ladungsträger erschwert die Unterscheidung zwischen Teil und Kiste.
- Planen Sie die letzten Teile in der Kiste ein, wo Spiegelungen an den Kistenwänden am stärksten sind.
- Halten Sie das Kamerafenster sauber: Ölnebel schlägt sich auf Schutzgläsern nieder.
- Trainieren Sie die KI-Erkennung nach, wenn sich der Teilezustand ändert – mit LumiScan Annotation Framework und Training Framework bleibt das im eigenen Haus.
Die Zelle auslegen: Licht, Belichtung, Montage
Gute 3D-Daten auf spiegelnden Teilen beginnen vor der Software. Vier Hebel wirken am stärksten:
Licht kontrollieren
Eine Einhausung oder Kabine nimmt wechselndes Tageslicht und Hallenbeleuchtung heraus. Die Stoßfänger-Prüfanlagen von Mühlbauer arbeiten genau deshalb in geschlossenen Kabinen.
Spiegelgeometrie beachten
Setzen Sie Lampen nicht dorthin, von wo ihre Spiegelung direkt in die Kamera fällt. Diffuses Licht verteilt Glanzlichter auf eine größere, schwächere Fläche.
Bei Bedarf mehrere Belichtungen
Das Zusammenführen mehrerer Aufnahmen erweitert den Dynamikumfang für Teile, die zugleich hell und dunkel sind.
Montage wählen
Fest über der Kiste ist schneller; am Roboter kann die Kamera bei einem uneindeutigen Teil noch einmal aus einem anderen Winkel nachsehen.
Ausführlich: Beleuchtung und Belichtung für 3D auf glänzenden Teilen
Von der Punktwolke zum Griff
Eine saubere Punktwolke nützt nur, wenn die Software daraus eine sichere Roboterbewegung macht. In der LumiScan Vision Suite übernehmen das Apps, die Sie kombinieren:
- LumiScan VGR
- findet Teile CAD-basiert oder KI-basiert, berechnet Greifpunkte und plant kollisionsfreie Bahnen in die Kiste und wieder heraus.
- LumiScan VGR Lite
- dieselbe Kollisionsprüfung und Bahnplanung mit rein KI-basierter Erkennung – ohne CAD-Modell.
- LumiScan AI Object Matching
- erkennt Teile ohne CAD-Modell.
- LumiScan Annotation Framework
- annotiert Ihre eigenen Bilder – auch von glänzenden und öligen Teilen in allen Füllständen.
- LumiScan Training Framework
- trainiert daraus ONNX-Netze für die Runtime-Apps.
Die LumiScan Vision Suite läuft unter Windows 11, Ubuntu 24.04 und Bosch Rexroth ctrlX OS; LumiScan VGR und VGR Lite derzeit unter Windows 11.
Wie die Software Rauschen entfernt, ohne Kanten zu verwischen
Im Einsatz
Drei Projekte mit genau den Oberflächen, um die es hier geht:
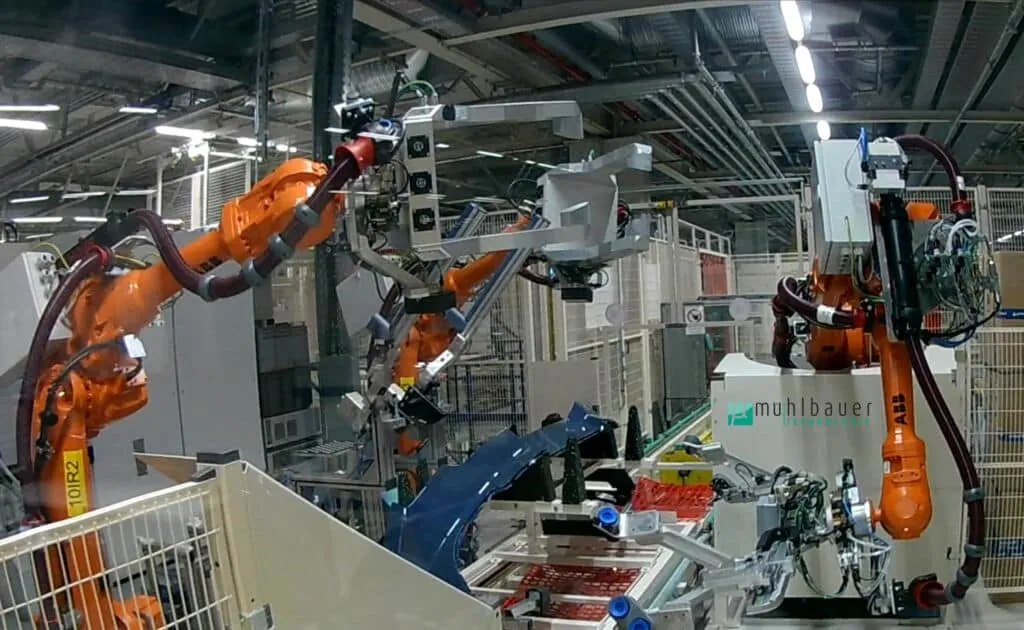
Glänzende Stoßfänger prüfen – mit Lichtfeld und LumiScan VGR
Lackierte, glänzende Stoßfänger: zwei LumiScanX und zwei Musterprojektoren je Anlage; für stark reflektierende und dunkle Teile werden mehrere Aufnahmen zusammengeführt.
Zur Referenz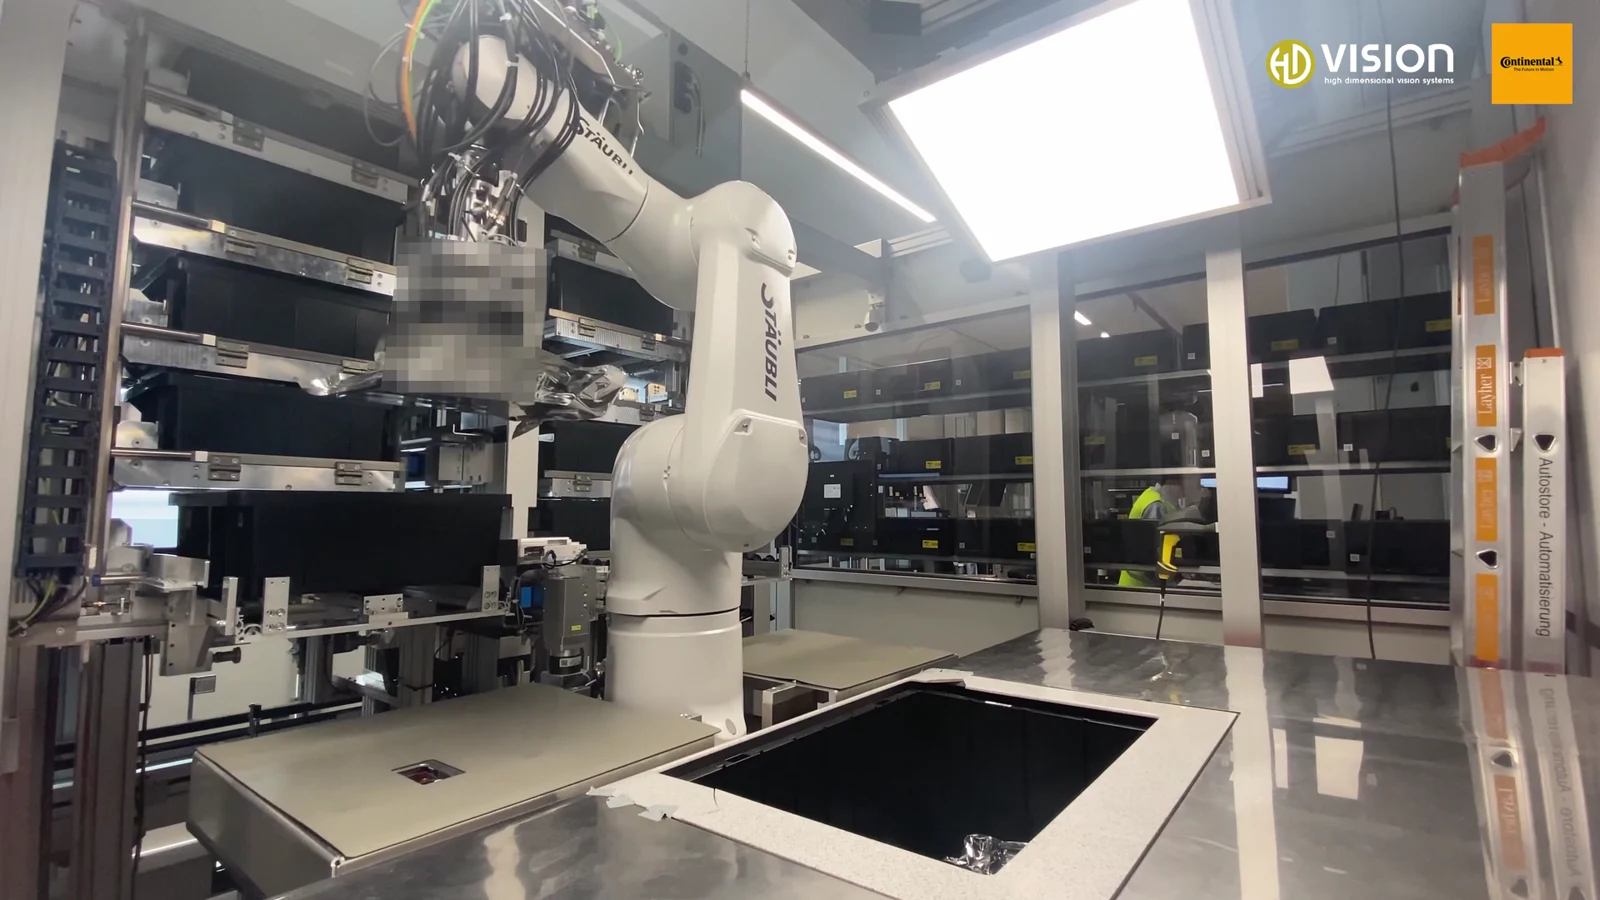
SMD-Rollen und Leiterplatten automatisch aus dem AutoStore kommissionieren
Vakuumierte Leiterplatten und eingeschweißte SMD-Rollen, deren Folien spiegeln – gegriffen direkt am AutoStore-Port.
Zur Referenz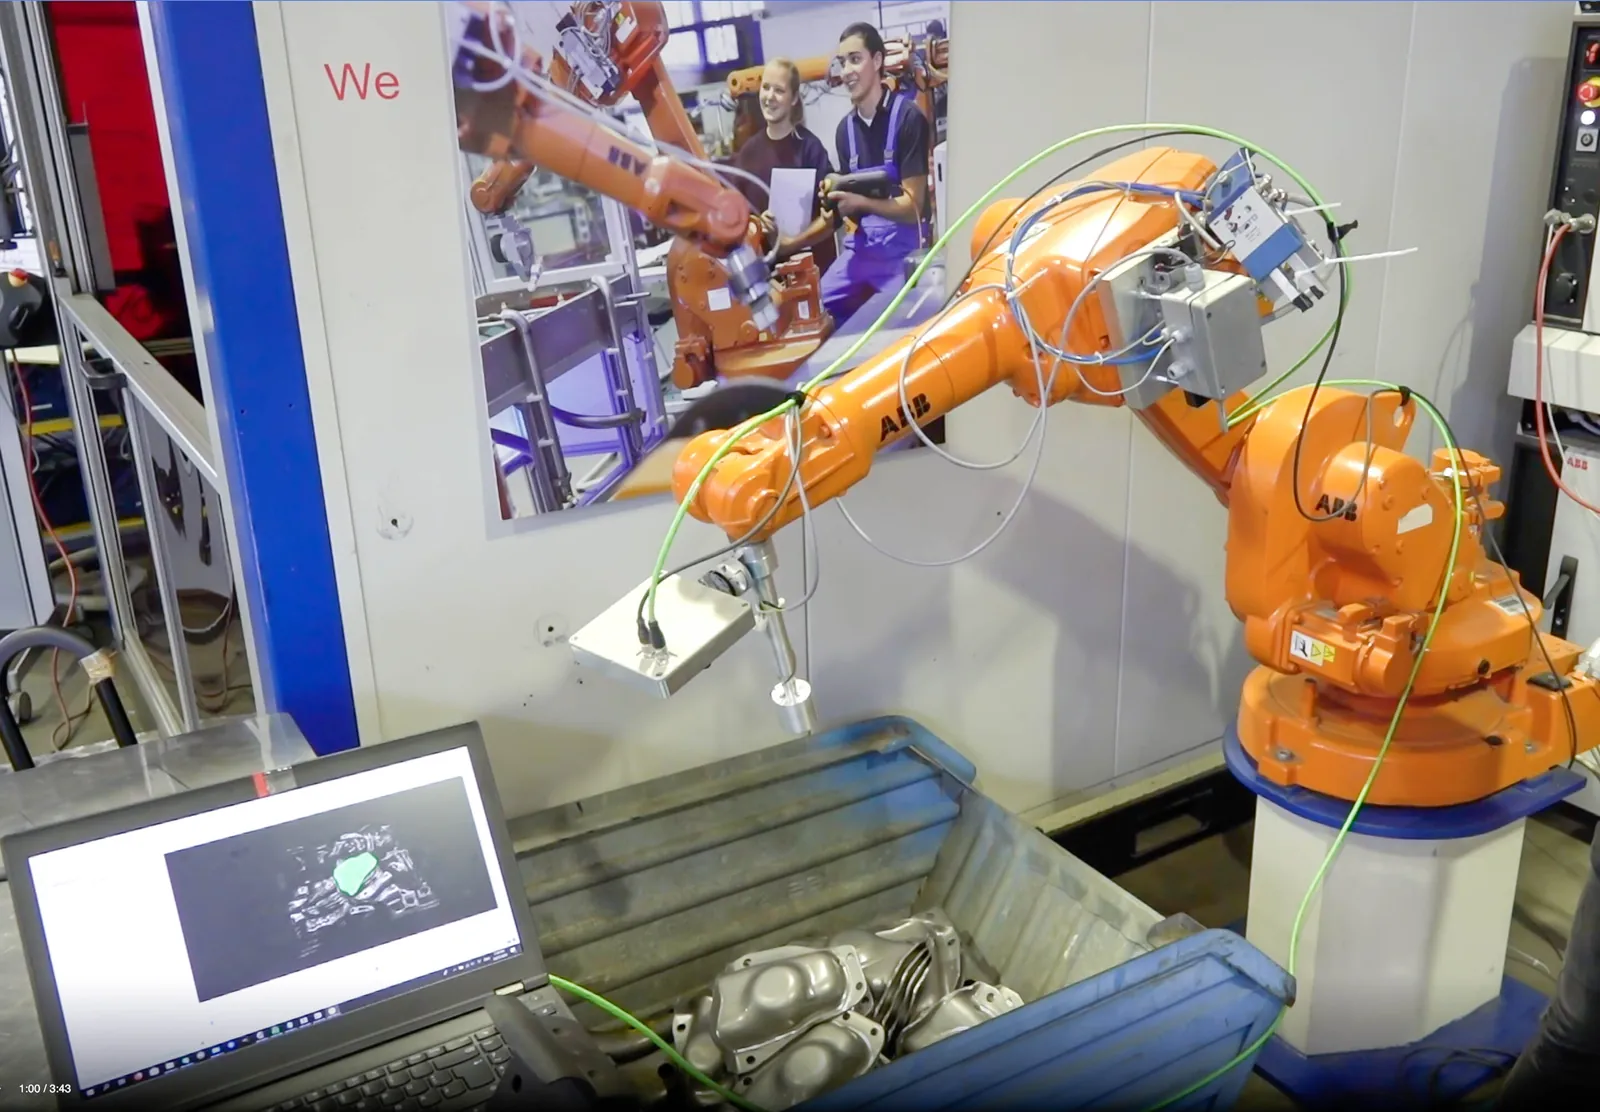
Bin Picking öliger Stahlteile aus gemischten Kisten
Ölige, glänzende Stahlteile aus nicht sortenreinen Kisten mit unebenem Boden – erprobt im Testzentrum.
Zur ReferenzMit eigenen Teilen testen
Ob eine Kamera ein glänzendes Teil zuverlässig erfasst, zeigt am Ende nur ein Test mit echten Teilen. Damit der Test aussagekräftig ist:
- Schicken Sie die schwierigsten Teile, nicht die schönsten: die öligste Charge, frisch bearbeitete und gealterte Oberflächen.
- Legen Sie den echten Ladungsträger bei – Kistenboden und -wände spiegeln mit.
- Testen Sie volle, halbvolle und fast leere Kisten.
- Legen Sie vorher fest, was zählt: Erkennungsrate, Lagegenauigkeit aus der Greifertoleranz, Taktzeit.
- Nennen Sie Arbeitsabstand, Montageort und Fremdlicht in der späteren Zelle.
HD Vision Systems liefert Kamera, Beleuchtungshardware und LumiScan-Software; die Anlage baut Ihr Automatisierer oder ein Integrationspartner. Eine Machbarkeitsstudie erstellen wir auf Wunsch.
Alle Beiträge zu glänzenden und metallischen Teilen
Warum glänzende Teile 3D-Kameras täuschen – und was hilft
Gesättigte Glanzlichter, Spiegelungen, die mit dem Blickwinkel wandern, Licht, das zwischen Teilen springt: die Physik hinter Löchern und Geisterpunkten in 3D-Daten glänzender und metallischer Teile.
3D-Messverfahren für glänzende Teile im Vergleich: Stereo, Streifenprojektion, Laser, ToF und Lichtfeld
Wie passives und aktives Stereo, Streifenprojektion, Lasertriangulation, Time of Flight, Deflektometrie und Lichtfeld mit glänzenden, öligen und metallischen Teilen umgehen – und wann sich eine Kombination lohnt.
Bin Picking öliger Metallteile: Was sich durch den Ölfilm ändert
Öl macht Metall glänzend, schwankt von Charge zu Charge und sammelt sich in der Kiste. Was das für 3D-Bildverarbeitung, Erkennung, Greifen und Wartung in einer Bin-Picking-Zelle bedeutet.
Beleuchtung und Belichtung für 3D auf glänzenden Teilen: ein Praxisleitfaden
Spiegelgeometrie, Einhausung, diffuses Licht, Polarisation, Filter, Mehrfachbelichtung und projizierte Textur: was einer 3D-Kamera auf glänzenden und metallischen Teilen wirklich hilft.
Glänzende Teile testen, bevor Sie investieren: eine Checkliste für den Machbarkeitstest
Welche Muster Sie schicken, wie Sie Erfolg definieren, was wir über die Zelle wissen müssen – und was Sie zurückbekommen. Eine Checkliste für den Test von 3D-Bildverarbeitung an glänzenden, öligen und metallischen Teilen.
Warum Lichtfeld? Was eine Mehrkamera-Aufnahme der Bildverarbeitung bringt
Eine Lichtfeldkamera nimmt eine Szene gleichzeitig aus vielen Blickwinkeln auf. Was das für glänzende Teile, Verdeckungen und bewegte Objekte bringt – und wo die Physik Grenzen setzt.
Lasertriangulation vs. Lichtfeld: Welches 3D-Verfahren für welches Teil?
Wie Lasertriangulation und Lichtfeldkameras Tiefe gewinnen, wie beide mit glänzenden und metallischen Teilen umgehen, wo sie jeweils stark sind – und warum die besten Zellen oft beide kombinieren.
Lichtfeld und strukturiertes Licht: verschiedene Prinzipien – und wann man sie kombiniert
Strukturiertes Licht projiziert Muster, eine Lichtfeldkamera nimmt viele Ansichten zugleich auf. Wie beide funktionieren, wie sie mit glänzenden Teilen umgehen und warum projizierte Textur und Lichtfeld gut zusammenpassen.