3D-Messverfahren für glänzende Teile im Vergleich: Stereo, Streifenprojektion, Laser, ToF und Lichtfeld
Dieser Vergleich geht die gängigen 3D-Verfahren einzeln durch: wie sie Tiefe gewinnen, was auf spiegelnden Oberflächen schiefgeht und wofür sie jeweils die richtige Wahl sind.
Die Physik hinter den Fehlerbildern – gesättigte Glanzlichter, Spiegelungen, die mit dem Blickwinkel wandern, Licht, das zwischen Teilen springt, und zu wenig diffuses Licht – erklärt Warum glänzende Teile 3D-Kameras täuschen. Den Überblick über das ganze Thema gibt unser Leitfaden 3D-Bildverarbeitung für glänzende, ölige und metallische Teile.
Passives Stereo
Prinzip. Zwei Kameras in bekanntem Abstand. Die Software sucht dasselbe Merkmal in beiden Bildern; die Verschiebung dazwischen – die Disparität – ergibt die Tiefe.
Auf glänzenden Teilen. Stereo braucht Textur, die aus beiden Kameras gleich aussieht. Ein Glanzlicht tut das nicht: Es erscheint in beiden Bildern an verschiedenen Stellen oder nur in einem. Die Folge sind Fehlzuordnungen (Geisterpunkte) oder gar keine Zuordnung (Löcher). Mit nur zwei Ansichten gibt es wenig Redundanz, um ein Glanzlicht von einem Oberflächenmerkmal zu unterscheiden.
Was hilft. Diffuse Beleuchtung, mehr texturierte Fläche, sorgfältige Platzierung der Lampen.
Richtig für texturierte, matte Szenen, bei denen die Kosten wichtiger sind als die Robustheit.
Aktives Stereo
Prinzip. Stereo plus ein Projektor, der ein zufälliges Punkt- oder Specklemuster wirft, damit auch merkmalslose Flächen etwas zum Zuordnen bieten. Funktioniert mit einer Aufnahme.
Auf glänzenden Teilen. Auf matten Bereichen hilft das Muster sehr. Auf glänzenden Bereichen werden die projizierten Punkte an den Kameras vorbeigespiegelt – sie sind schlicht nicht zu sehen –, während die Spiegelung des Projektors selbst ein helles Glanzlicht erzeugt. Interreflexionen tragen das Muster auf benachbarte Teile.
Richtig für matte, texturarme Teile wie Kartons, Gussteile und Kunststoffgehäuse.
Strukturiertes Licht und Streifenprojektion
Prinzip. Ein Projektor wirft eine Folge codierter Muster – Binärcodes, Sinusstreifen –, und eine Kamera bestimmt für jedes Pixel, welcher Projektorstrahl es getroffen hat. Sehr genau auf diffusen, ruhenden Oberflächen.
Auf glänzenden Teilen. Die Decodierung setzt voraus, dass jedes Pixel Licht von genau einem Projektorstrahl sieht. Interreflexionen brechen diese Annahme: Ein Pixel erhält Licht von zwei oder mehr Strahlen und liefert eine falsche Tiefe. Glanzlichter sättigen. Weil das Verfahren mehrere Muster nacheinander braucht, müssen Teil und Sensor während der ganzen Sequenz stillstehen.
Was hilft. Mehrfachbelichtungen, angepasste Streifenfrequenzen, Polarisationsfilter, sorgfältige Winkel – alles kostet Zeit und Einstellaufwand.
Richtig für hochgenaue Messung ruhender, überwiegend diffuser Teile. Vertiefung: Lichtfeld und strukturiertes Licht.
Lasertriangulation
Prinzip. Eine Laserlinie wird auf das Teil projiziert, eine Kamera unter bekanntem Winkel beobachtet sie. Jedes Bild liefert ein Höhenprofil; bewegt sich das Teil oder der Sensor, entsteht die 3D-Oberfläche.
Auf glänzenden Teilen. Eine glänzende Oberfläche spiegelt die Laserlinie vor allem in eine Richtung. Je nach Winkel sieht die Kamera fast nichts oder eine gesättigte Linie – und Sekundärreflexionen erzeugen zusätzliche Maxima, die die Auswertung mit der echten Linie verwechseln kann. Hinter hohen Kanten wird die Linie abgeschattet. Raue Oberflächen erzeugen Speckle.
Was hilft. Wahl des Winkels zwischen Laser und Kamera, Belichtungssteuerung, Algorithmen zur Maximum-Auswahl, zwei Kameraköpfe gegen Abschattung.
Richtig für hochauflösende Profile von Teilen, die am Sensor vorbeilaufen – Inline-Prüfung, Schweißnähte, Spalt und Bündigkeit. Vertiefung: Lasertriangulation vs. Lichtfeld.
Time of Flight
Prinzip. Der Sensor sendet moduliertes oder gepulstes Licht aus und misst pro Pixel, wie lange es bis zur Rückkehr braucht.
Auf glänzenden Teilen. Dunkles Metall wirft wenig Licht zurück, das Signal ist schwach und verrauscht. Licht, das vor der Rückkehr zwischen Teilen springt, legt einen längeren Weg zurück und verfälscht die Tiefe – typischerweise wirken Kistenecken und Spalte zwischen Teilen tiefer oder runder, als sie sind. Glanzlichter sättigen Pixel.
Richtig für große Volumen bei mittlerer Genauigkeit: Logistik, Kartons, Personen- und Palettenerkennung.
Deflektometrie
Prinzip. Die Kamera betrachtet die Spiegelung eines bekannten Musters – meist auf einem Bildschirm – in der Oberfläche. Verzerrungen des gespiegelten Musters verraten die Oberflächenneigung.
Auf glänzenden Teilen. Das ist das eine Verfahren, das für spiegelnde Oberflächen gemacht ist. Es misst aber Neigung statt Lage, braucht eine definierte Geometrie zwischen Bildschirm, Teil und Kamera und kommt mit ungeordneten Kisten nicht zurecht.
Richtig für die Oberflächenfehlerprüfung auf lackierten Karossen, Glas und polierten Flächen.
Lichtfeld
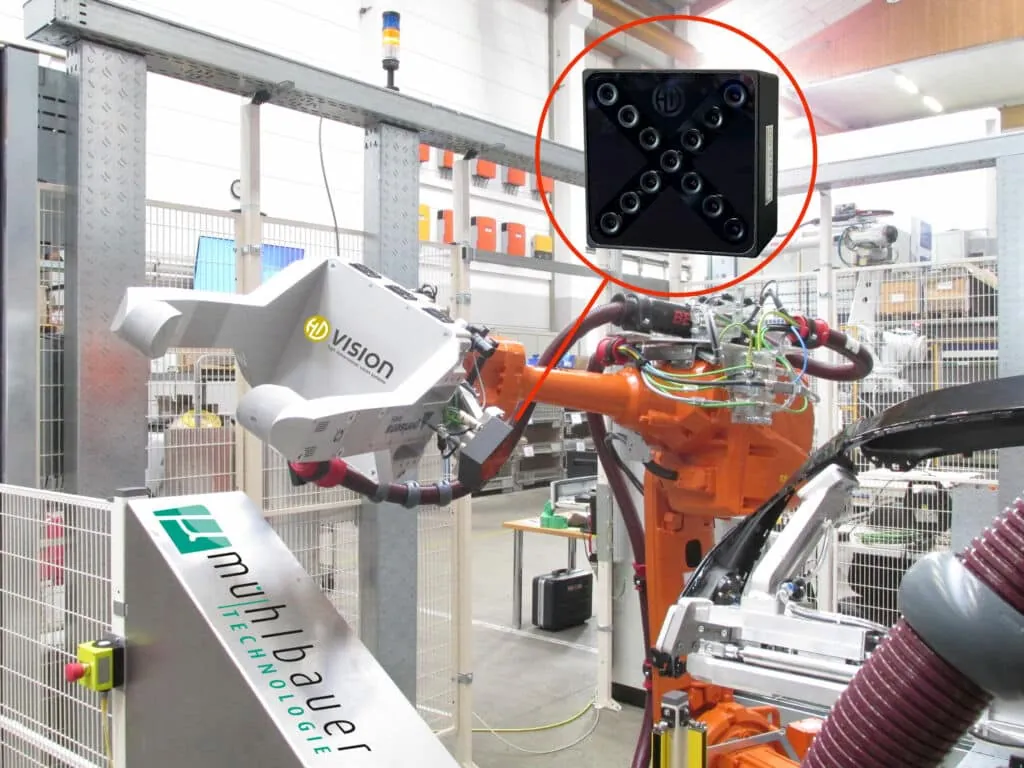
Prinzip. Viele Kameras – 13 in LumiScan X – nehmen die Szene gleichzeitig aus leicht unterschiedlichen Positionen auf. Die Tiefe wird aus der Disparität über alle Ansichten berechnet, mit mehreren Basislinien zugleich.
Auf glänzenden Teilen. Ein echter Oberflächenpunkt erscheint in allen Ansichten konsistent. Ein Glanzlicht nicht: Es wandert mit dem Blickwinkel und erscheint oft nur in einem Teil der Ansichten. Weil jede Tiefenschätzung gegen viele Ansichten statt gegen ein Paar geprüft wird, lassen sich widersprüchliche Beobachtungen verwerfen, statt zu Geisterpunkten zu werden. Eine Belichtung erfasst alles, bewegte Teile und robotergeführte Kameras sind daher kein Problem. Für matte, merkmalslose Bereiche ergänzt der optionale Projektor LumiScan SL eine Textur.
Grenzen. Auch das Lichtfeld ist Triangulation, die Tiefenunsicherheit wächst also mit dem Quadrat des Abstands; die zusätzlichen Ansichten verringern Rauschen und Ausreißer, ändern aber nicht die Physik. Nahezu perfekte Spiegel bleiben schwierig, wie für jede Kamera, die auf gestreutes Licht angewiesen ist. Die 13 Bilder brauchen GPU-Rechenleistung.
Richtig für glänzende, metallische und folierte Teile in Kisten, auf Bändern und am Roboter – etwa lackierte Stoßfänger, vakuumierte Leiterplatten und SMD-Rollen und ölige Stahlteile.
Zusammenfassung
| Verfahren | Eine Aufnahme | Hauptproblem bei Glanz | Interreflexionen | Typischer Einsatz |
|---|---|---|---|---|
| Passives Stereo | ja | Fehlzuordnungen, Löcher | mittel | matte, texturierte Szenen |
| Aktives Stereo | ja | Muster wird weggespiegelt | mittel | matte, texturarme Teile |
| Streifenprojektion | nein | falsche Decodierung, Sättigung | stark | genaue Messung ruhender Teile |
| Lasertriangulation | pro Profil, braucht Bewegung | dunkle oder gesättigte Linie, Nebenmaxima | stark | Inline-Profile |
| Time of Flight | ja | schwacher Rücklauf, Sättigung | stark (Tiefenversatz) | große Volumen, Logistik |
| Deflektometrie | nein | – (für Spiegel gemacht) | – | Oberflächenfehler |
| Lichtfeld | ja | widersprüchliche Ansichten werden verworfen | mittel | glänzende Teile in Kisten und in Bewegung |
Verfahren kombinieren
Die beste Zelle nutzt oft zwei Sensoren für zwei Aufgaben. Die Lichtfeldkamera findet das Teil und seine Lage in einer ungeordneten Szene; ein Laserprofilsensor misst danach ein Detail mit hoher Auflösung entlang einer Bahn, die die Bildverarbeitung an die tatsächliche Teilelage angepasst hat. So arbeiten die Demonstration zum visuellen Spannen mit Teledyne und die 3D-Prüfung mit einem ABB PoWa. Weil die LumiScan Vision Suite herstellerunabhängig ist, werden beide Sensoren in derselben Software eingerichtet und angebunden.
Welche Kombination zu Ihren Teilen passt, beantworten am besten die Teile selbst – siehe unsere Checkliste für den Machbarkeitstest.
Häufige Fragen
Welches 3D-Verfahren eignet sich am besten für glänzende Metallteile?
Einen Universalsieger gibt es nicht. Für glänzende Teile in Kisten und bewegte Teile ist das Lichtfeld meist die robusteste Wahl, für hochauflösende Profile vorbeilaufender Teile die Lasertriangulation, für Oberflächenfehler auf spiegelnden Flächen die Deflektometrie. Viele Zellen kombinieren zwei Verfahren.
Kann strukturiertes Licht glänzende Teile messen?
Teilweise. Es funktioniert dort, wo die Oberfläche noch genug Licht zur Kamera zurückstreut. Auf spiegelnden Bereichen wird das Muster weggespiegelt, und in der Kiste verfälscht Licht, das zwischen Teilen springt, die Decodierung. Mehrfachbelichtungen und Polarisation helfen, kosten aber Zeit, und die Streifenprojektion braucht ein ruhendes Teil.
Warum tut sich Time of Flight mit Kisten voller Metallteile schwer?
Licht, das vor der Rückkehr zwischen Teilen springt, legt einen längeren Weg zurück – der Sensor misst eine zu große Tiefe, Ecken und Spalte wirken tiefer oder runder, als sie sind. Dunkles Metall wirft außerdem wenig Licht zurück, das Signal wird verrauscht.
Ist eine Lichtfeldkamera genauer als eine Stereokamera?
Beide triangulieren, bei beiden wächst die Tiefenunsicherheit mit dem Quadrat des Abstands. Eine Lichtfeldkamera nutzt viele Ansichten und mehrere Basislinien zugleich, das ergibt mehr Beobachtungen pro Punkt und weniger Ausreißer – in der Praxis vollständigere und robustere Daten auf spiegelnden Teilen. Die absolute Genauigkeit hängt von Arbeitsabstand, Basislinie und Kalibrierung ab.
Kann ich zwei verschiedene 3D-Sensoren in einer Zelle einsetzen?
Ja. Ein bewährtes Muster: Die Lichtfeldkamera findet das Teil, danach misst ein Laserprofilsensor ein Detail entlang einer Bahn, die an die tatsächliche Teilelage angepasst ist. Die LumiScan Vision Suite ist herstellerunabhängig, beide Sensoren werden in derselben Software eingerichtet.
PD Dr. Christoph Garbe
Christoph Garbe hat HD Vision Systems 2017 mitgegründet und leitet das Unternehmen. Als Privatdozent an der Universität Heidelberg (IWR) leitet er eine Forschungsgruppe für Bildverarbeitung.