Bin Picking öliger Metallteile: Was sich durch den Ölfilm ändert
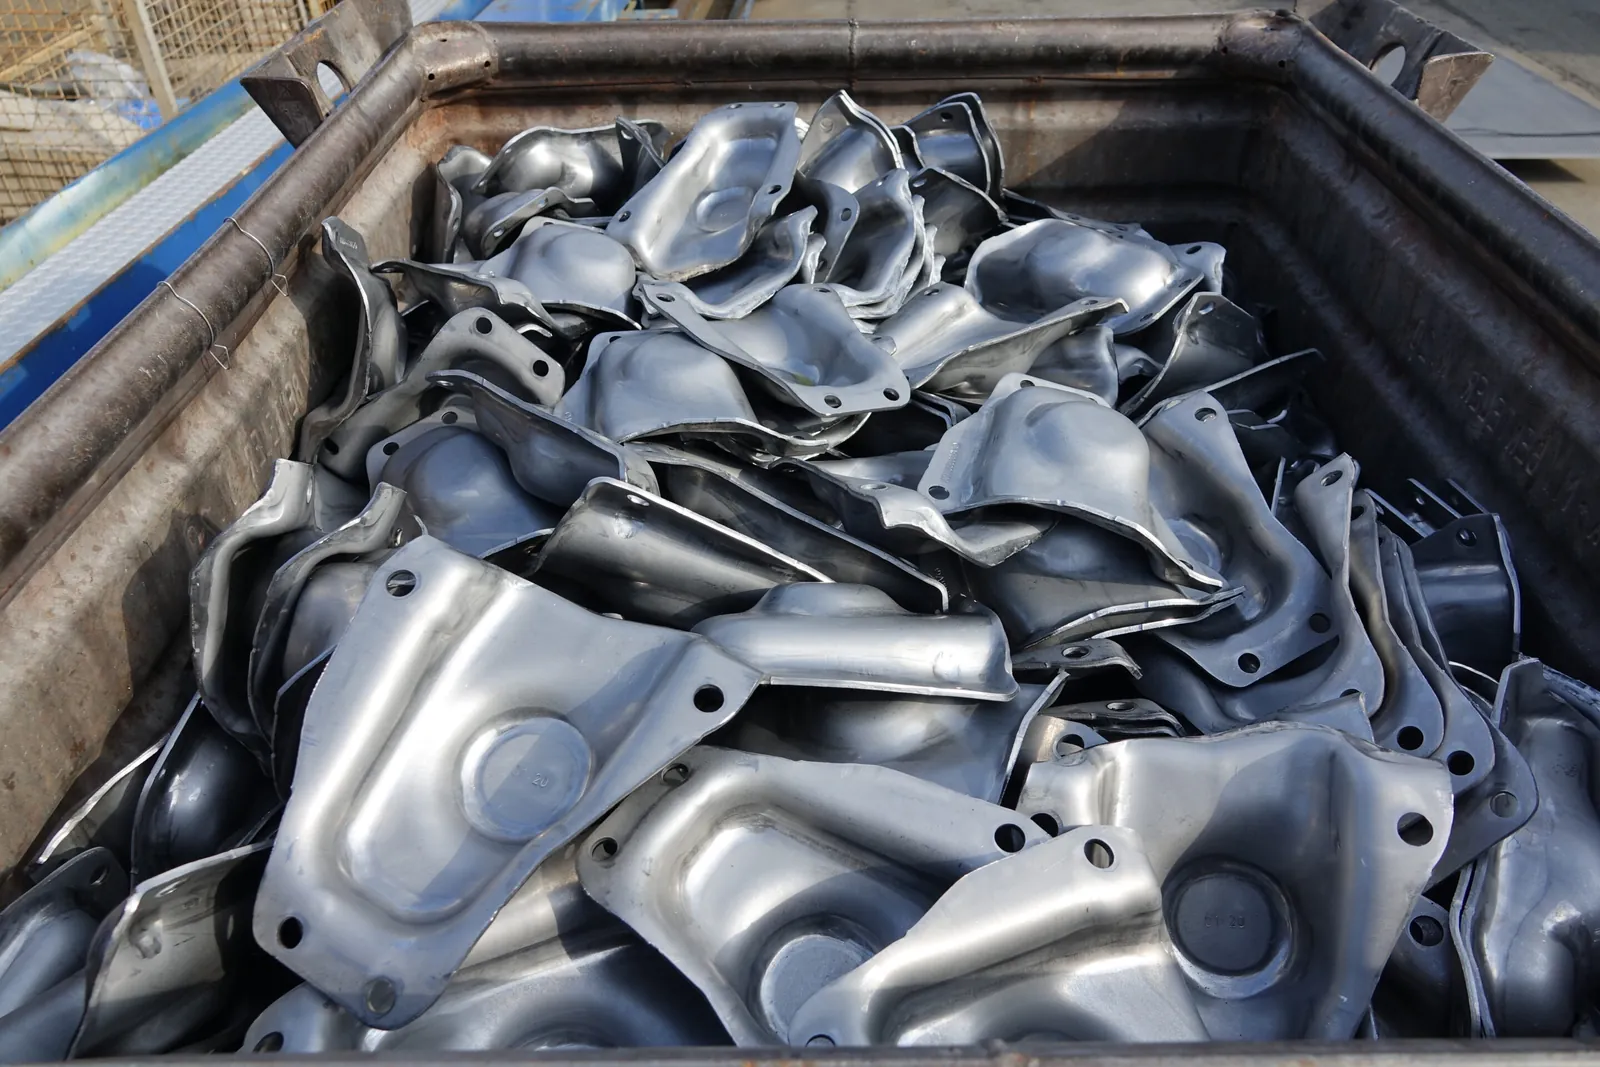
Geölte oder mit Kühlschmierstoff benetzte Stahlteile verändern eine Bin-Picking-Zelle mehr, als man erwarten würde – in den 3D-Daten, in der Erkennung, am Greifer und in der Wartung.
Dieser Beitrag gehört zu unserem Leitfaden 3D-Bildverarbeitung für glänzende, ölige und metallische Teile. Die allgemeine Physik spiegelnder Oberflächen erklärt Warum glänzende Teile 3D-Kameras täuschen.
Warum Öl optisch so viel ausmacht
Eine gefräste oder gestrahlte Stahloberfläche ist mikroskopisch rau. Diese Rauheit streut das Licht und gibt dem Teil ein mattes, graues Aussehen. Ein Ölfilm füllt die Rauheit auf und bildet eine glatte Deckschicht. Optisch wird das Teil von überwiegend diffus zu überwiegend spiegelnd: Glanzlichter werden schärfer und heller, der Rest der Oberfläche dunkler.
Drei Eigenschaften machen Öl schwieriger als eine gleichmäßig glänzende Oberfläche:
- Es schwankt. Die Ölmenge unterscheidet sich zwischen Chargen, zwischen Lieferanten, zwischen oben und unten in der Kiste und über eine Schicht hinweg, während das Öl abtropft.
- Es ist ungleichmäßig. Tropfen sammeln sich an Kanten, in Bohrungen und an den tiefsten Stellen eines Teils. Ein einzelnes Teil kann matte, glänzende und nasse Bereiche nebeneinander zeigen.
- Es wandert. Öl landet auf Kistenboden und -wänden, am Greifer und – als Nebel – auf dem Kamerafenster.
Die Kiste ist Teil des Problems
Beim Bin Picking sieht die Kamera Teile nie isoliert. Drei Situationen verdienen in jedem Test Aufmerksamkeit:
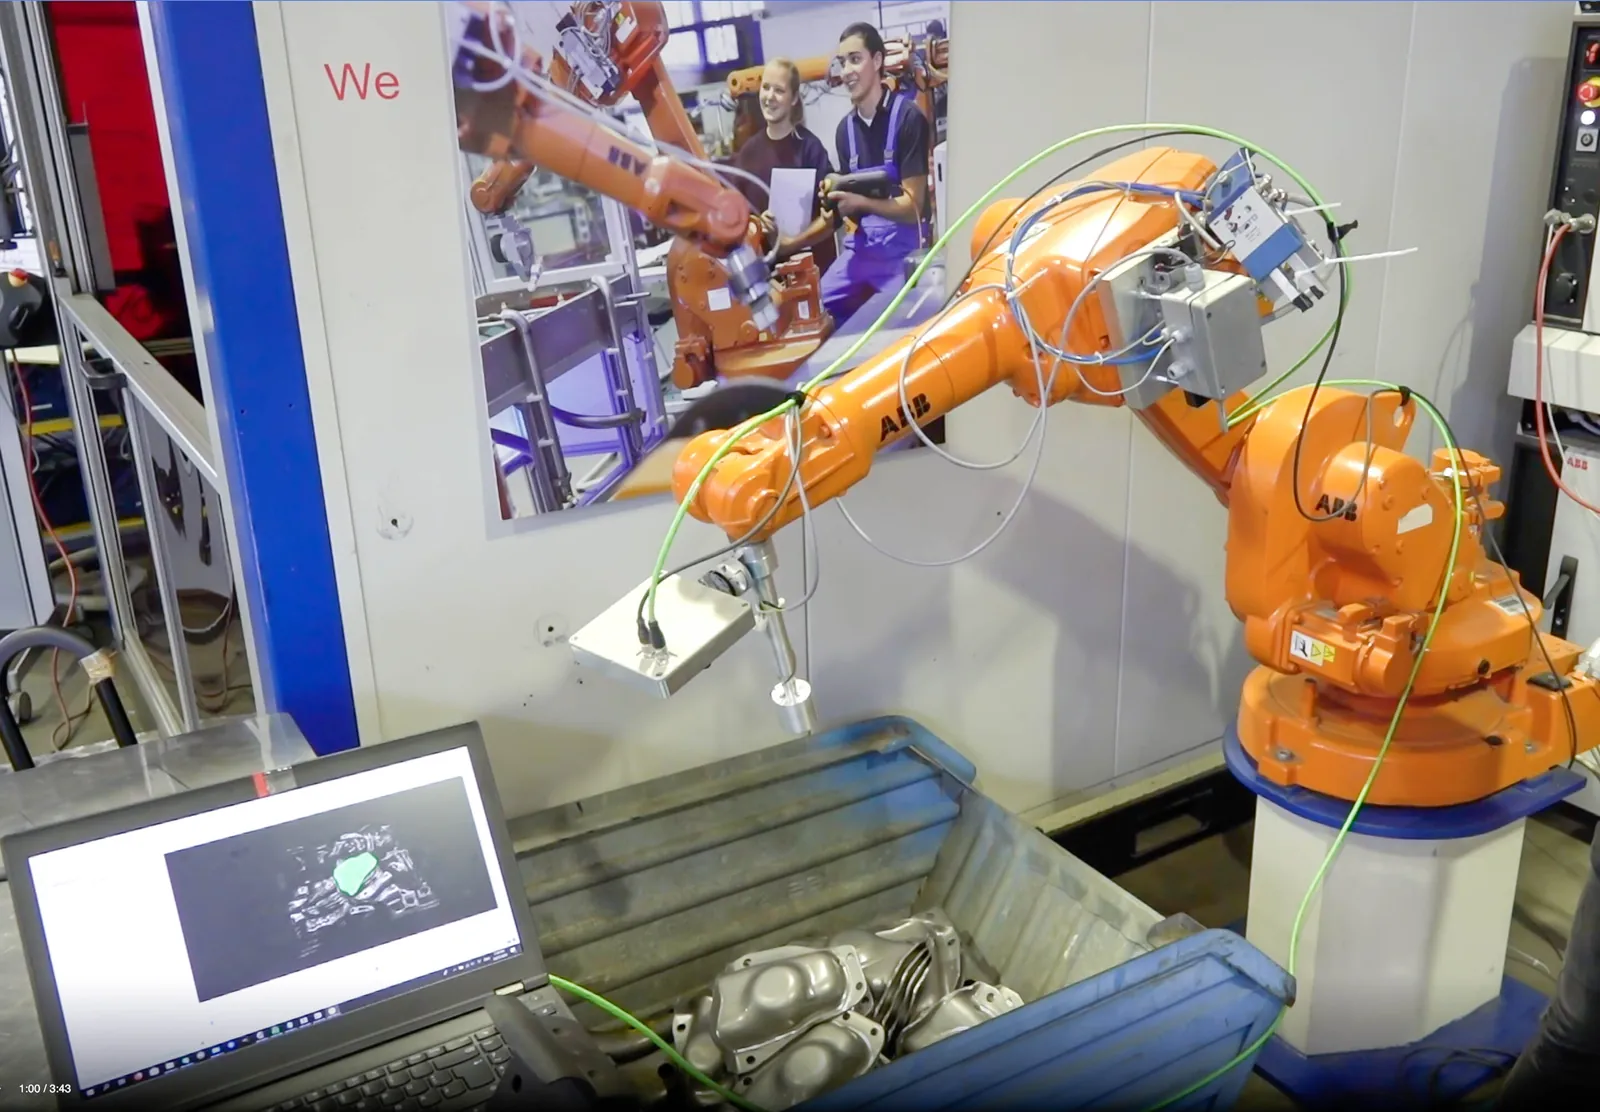
Der Kistenboden. Ein glänzender, unebener Boden – ein Metall-Ladungsträger, eine ölige Kunststoffkiste, ein gerippter Boden – erschwert es, die letzten Teile vom Hintergrund zu trennen. In den Versuchen für BENTELER war der unebene Boden der Ladungsträger ausdrücklich eine der Herausforderungen.
Die Wände und Ecken. Spiegelungen an den Kistenwänden sind am stärksten, wenn nur noch wenige Teile am Rand liegen. Genau dort hat der Greifer auch den wenigsten Platz.
Der Füllstand. Eine volle Kiste zeigt vor allem die Oberseiten der Teile, eine fast leere ihre Seiten, den Boden und die Wände. Eine Erkennung, die in der vollen Kiste funktioniert, kann an den letzten fünf Teilen scheitern.
Brauchbare 3D-Daten gewinnen
Die Lichtfeldkamera LumiScan X erfasst jede Szene gleichzeitig aus 13 Blickwinkeln. Glanzlichter, die in verschiedenen Ansichten an verschiedenen Stellen erscheinen, lassen sich als widersprüchlich erkennen, statt zu Geisterpunkten zu werden, und die Tiefe der übrigen Oberfläche wird aus vielen Beobachtungen geschätzt. Bei öligen Teilen ist genau diese Redundanz gefragt.
In der Zelle kommen drei Maßnahmen hinzu:
- Die Szene vor wechselndem Licht abschirmen. Tageslicht und Hallenleuchten erzeugen Glanzlichter, die im Tagesverlauf wandern.
- Das Kamerafenster sauber halten. Planen Sie ein Reinigungsintervall oder ein leicht zu wischendes Schutzfenster ein; Ölnebel schlägt sich schneller nieder, als man denkt.
- Im Zweifel noch einmal hinsehen. Eine Kamera am Roboter kann bei einem uneindeutigen Teil eine zweite Aufnahme aus einem anderen Winkel machen.
Erkennung: CAD oder KI?
LumiScan VGR kann Teile finden, indem es ein CAD-Modell in die Punktwolke einpasst, oder mit KI-basierter Erkennung. Bei öligen Teilen ist die KI-Erkennung oft die robustere Wahl, weil sie lernt, wie Ihre Teile unter Ihren Bedingungen aussehen – mit Glanzlichtern und nassen Stellen. Gemischte Kisten sind ein zweiter Grund: Enthält eine Kiste mehrere Teiletypen, muss die Erkennung auch klassifizieren.
Entscheidend sind die Trainingsdaten. Annotieren Sie Bilder aus:
- vollen, halbvollen und fast leeren Kisten,
- frisch geölten und abgetropften Zuständen,
- jedem Teiletyp und jedem Lieferanten, der an der Zelle ankommen kann.
Mit LumiScan Annotation Framework und Training Framework annotieren und trainieren Sie im eigenen Haus und können nachtrainieren, wenn ein neuer Lieferant oder ein neues Öl das Aussehen der Teile verändert. LumiScan VGR Lite bietet dieselbe Kollisionsprüfung und Bahnplanung mit rein KI-basierter Erkennung, ohne CAD-Modell.
Greifen und prüfen
Öl verändert auch die Aufgabe des Greifers. Vakuumsauger können auf öligen oder nassen Oberflächen ihre Dichtwirkung verlieren; für öligen Stahl sind Magnet- und mechanische Greifer verbreitet. Den Greifer legt der Integrator aus, die Bildverarbeitung muss aber seine Geometrie kennen: LumiScan VGR prüft jede Bahn in die Kiste und wieder heraus gegen das 3D-Modell des Greifers und die aktuelle Punktwolke.
Zwei Praktiken machen den Prozess stabil:
- Nach jedem Griff neu aufnehmen. Teile rutschen nach, wenn ein Nachbar entnommen wird. Eine frische Aufnahme vor jedem Griff kostet wenig Zeit im Vergleich zu einem Fehlgriff.
- Den Griff prüfen. Greifersensoren oder ein kurzer Blick auf den Greiferinhalt erkennen Teile, die auf dem Öl abgerutscht sind.
Wartung
Öl ist eine langsame Prozessgröße. Planen Sie sie ein:
- ein Reinigungsintervall für Kamerafenster und Beleuchtung,
- eine regelmäßige Prüfung der Kalibrierung zwischen Kamera und Roboter (die App LumiScan Calibration führt durch die Hand-Auge-Kalibrierung),
- einen Ablauf zum Nachtrainieren, wenn sich der Teilezustand ändert.
Checkliste für einen Test mit öligen Teilen
- Schicken Sie Teile so, wie sie wirklich ankommen, auch die öligste Charge – und sagen Sie, wie sie gelagert wurden.
- Legen Sie den echten Ladungsträger bei, am besten einen gebrauchten.
- Testen Sie volle, halbvolle und fast leere Kisten, auch mit Teilen an den Wänden und in den Ecken.
- Vereinbaren Sie das Ziel: Griffquote, Lagegenauigkeit aus der Greifertoleranz, Taktzeit.
- Nennen Sie das geplante Greifprinzip.
Mehr zur Vorbereitung eines Tests: Glänzende Teile testen, bevor Sie investieren. Die fertige Kombination aus Kamera und Apps für diese Aufgabe ist unser Lösungspaket Bin Picking.
Häufige Fragen
Warum spielt ein Ölfilm eine Rolle, wenn die Geometrie gleich bleibt?
Weil die Kamera Licht sieht, nicht Geometrie. Öl füllt die Mikrorauheit einer bearbeiteten Oberfläche auf, das Teil wird von überwiegend matt zu überwiegend spiegelnd: Glanzlichter werden schärfer, der Rest der Oberfläche dunkler. Und die Ölmenge schwankt von Charge zu Charge und über eine Schicht.
Brauche ich für das Bin Picking öliger Teile ein CAD-Modell?
Nein. LumiScan VGR kann Teile mit einem CAD-Modell finden, bei öligen Teilen ist eine KI-Erkennung, die auf Bildern Ihrer echten Teile trainiert ist, aber oft robuster. LumiScan VGR Lite arbeitet rein KI-basiert, ohne CAD-Modell.
Wie oft muss die KI-Erkennung nachtrainiert werden?
Ein festes Intervall gibt es nicht. Trainieren Sie nach, wenn sich das Aussehen der Teile spürbar ändert – neuer Lieferant, anderes Öl, neue Variante. Mit LumiScan Annotation Framework und Training Framework annotieren und trainieren Sie im eigenen Haus.
Welcher Greifer eignet sich für ölige Stahlteile?
Den Greifer legt der Integrator aus. Vakuumsauger können auf öligen oder nassen Oberflächen ihre Dichtwirkung verlieren, verbreitet sind daher Magnet- und mechanische Greifer. In jedem Fall braucht die Bildverarbeitung seine Geometrie, um jede Bahn in die Kiste und wieder heraus auf Kollisionen zu prüfen.
Wie halte ich die Kamera in einer öligen Umgebung sauber?
Planen Sie ein leicht erreichbares, gut zu wischendes Schutzfenster, ein festes Reinigungsintervall und eine Montageposition außerhalb des direkten Ölnebels ein. Eine regelmäßige Prüfung der Bildqualität zeigt, wann gereinigt werden muss.
PD Dr. Christoph Garbe
Christoph Garbe hat HD Vision Systems 2017 mitgegründet und leitet das Unternehmen. Als Privatdozent an der Universität Heidelberg (IWR) leitet er eine Forschungsgruppe für Bildverarbeitung.