HD Vision Systems

BIN PICKING / AUTOMOBIL & METALLVERARBEITUNG

LumiScan
Bin Picking.

Anspruchsvolle Teile.
Vision-Hardware nach Ihrer Wahl.

Teile aus einer Kiste oder einem Behälter greifen und dem nächsten Produktionsschritt zuführen. Wählen Sie ein vollständiges Vision-Set passend zu Werkstücken, Handhabungsablauf und Budget.

BIN PICKING IN BEWEGUNG
3D wird geladen …

LumiScan-Vorteile

  • < 1 s Bahnplanung bei der Stoßfängerprüfung

    In dieser Prüfanwendung berechnete LumiScan VGR die Roboterbahn in weniger als einer Sekunde. Die Rechenzeit hängt von der Aufgabe ab.

  • 20 min Unsere schnellste Einrichtung

    Mit vorkonfigurierten LumiScan-Apps haben wir eine Anwendung in 20 Minuten eingerichtet.

  • ROI Investitionskosten senken

    Nutzen Sie vorhandene Hardware und lizenzieren Sie nur die benötigten Apps. Das kann die Amortisationszeit gegenüber einer komplett neuen Zelle verkürzen.

  • 100+ Kompatible Sensormodelle

    Wählen Sie den Sensor passend zum Werkstück. Kompatible Geräte aus Ihrer Zelle können Sie weiterverwenden.

  • 30 Jahre Erfahrung unseres Engineering-Teams

    Besprechen Sie Ihr Werkstück direkt mit unserem Engineering-Team. Gemeinsam legen wir Sensor, Beleuchtung und Prüfablauf fest.

  • Einmalige Installation für mehrere Aufgaben

    Ergänzen Sie passende Apps für weitere Aufgaben auf derselben LumiScan-Installation. Sie lizenzieren, was Sie ergänzen.

  • German Innovation Award 2019
  • inVISION Top Innovation 2020
  • VISION Start-up 2020
  • 100 Orte für Industrie 4.0
  • Startup the Future
  • DeepTech4Good
  • KI-Innovationswettbewerb
  • NVIDIA Inception

Kundenanwendung · BENTELER Automotive

Ölige Stahlteile aus gemischten Kisten greifen

Im BENTELER-Testzentrum in Paderborn erfasste eine LumiScan X am Roboterarm unsortierte Stahlteile. LumiScan BinPick bestimmte die Teilelage und lieferte der ABB-Steuerung Greifbahnen für die orientierte Ablage.

Zur BENTELER-Referenz
Testaufbau bei BENTELER mit LumiScan BinPick, 2021.

Lösungspakete

Teile aus einem Behälter oder einer Kiste entnehmen und an den nächsten Prozess übergeben. Wählen Sie zwischen zwei Vision-Lösungssets mit 3D-Sensor, CAD-basiertem LumiScan VGR, Edge- / Industrie-PC, Roboterschnittstellen und Lizenzumfang.

HD Vision Systems
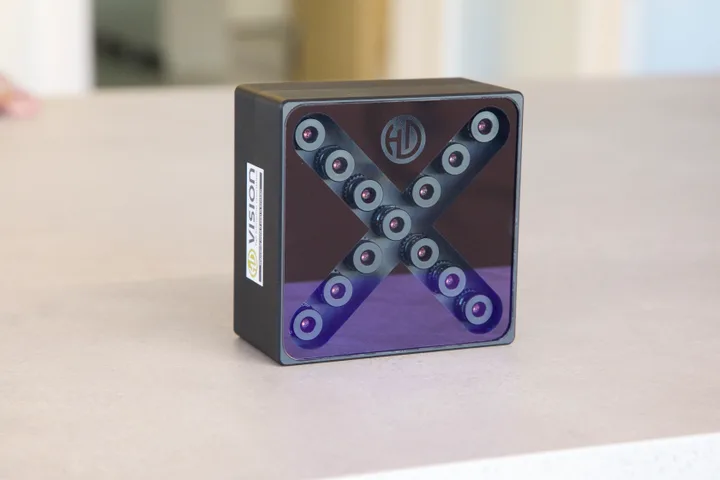
LumiScan X
LumiScan X Lichtfeldkamera
  1. 01 / ErfassenLumiScan X
  2. 02 / Verarbeiten, erkennen & planenLumiScan VGRAuf einem Industrie-PC · Windows 11 · NVIDIA GPU
  3. 03 / Zelle anbindenPROFINET / OPC UA

Paket 01

LumiScan X + LumiScan VGR

Den Behälter aus mehreren Blickwinkeln erfassen. VGR lokalisiert Teile in 3D, bewertet Greifpunkte und plant die Roboterbahn anhand des konfigurierten Kollisionsmodells.

Passende Werkstücke
Komplexe, überlappende Teile und reflektierende Metalloberflächen.
Software & Aufgabe
CAD-basiertes LumiScan VGR für 3D-Teileabgleich, Griffauswahl und kollisionsfreie Bahnplanung; VGR Engineering für CAD-Modell, Greifpunkte und Einrichtung.
Technische Konfiguration
Sensormodell
LumiScan X · Lichtfeld

Arbeitsraum, Montage und Kalibrierung werden für die Zelle festgelegt.

Softwaremodule
LumiScan VGR (CAD) + VGR Engineering

Gewählte Softwareversionen und Lizenzmengen werden im Angebot festgelegt.

Kameraschnittstelle / Treiber
Ethernet

Kamera- und VGR-Softwareversion werden gemeinsam bestätigt.

Rechner / Verarbeitungseinheit
Industrie-PC · Windows 11 · NVIDIA-GPU
Roboter- / Zellenschnittstelle
PROFINET oder OPC UA
Anwendungskonfiguration
LumiScan VGR Engineering

Werkstückmodell, Greifpunkte, Kalibrierung und Kollisionsmodell des Roboters werden für die Aufgabe konfiguriert.

Bahnplanung
LumiScan VGR · kollisionsfreie Bahnplanung

Erfordert konfigurierte und validierte Kollisionsmodelle von Roboter, Greifer, Werkstück und Zelle. Erreichbarkeit, Behälterfreigang und Übergabebewegung werden in der integrierten Zelle geprüft.

Lizenzen & Bezug
Projektübergreifendes Engineering + Runtime-Lizenzen

Direkt bei HD Vision Systems. Runtime-Lizenzen richten sich nach den eingesetzten Apps. Module, Anzahl, Laufzeit und Aktivierung werden im Angebot festgelegt.
Dieses Set auswählen
optonic
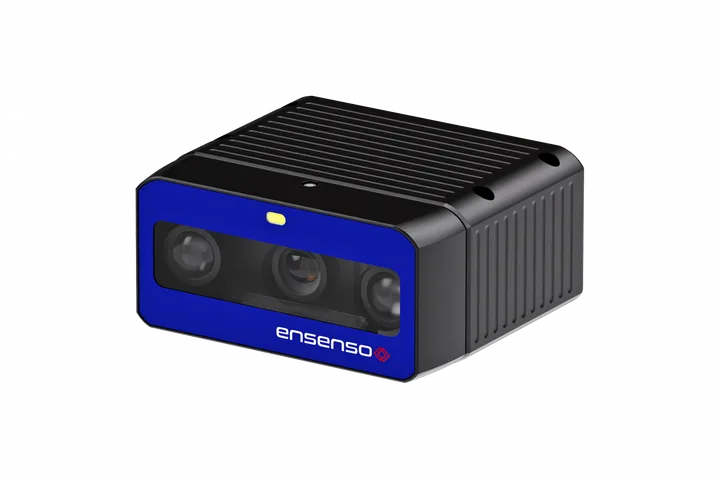
Optonic Ensenso
Beispiel aus der Ensenso B-Serie. Modell und Treiber prüfen wir für Ihren Behälter.
  1. 01 / ErfassenOptonic Ensenso
  2. 02 / Verarbeiten, erkennen & planenLumiScan VGR

Paket 02

Optonic Ensenso + LumiScan VGR

Eine Ensenso-Kamera anhand realer Werkstücke und des Budgets bewerten. Sensor, VGR-Version und Integration werden als gemeinsame Konfiguration bestätigt.

Passende Werkstücke
Teile, bei denen eine Stereokamera die Anforderungen an Detailgrad, Oberfläche und Behältervolumen erfüllt.
Software & Aufgabe
CAD-basiertes LumiScan VGR für Teileabgleich, Griffauswahl und Bahnplanung. Ensenso-Modell, Treiber / SDK, VGR-Version und Engineering-Umfang werden bei der Prüfung gemeinsam bestätigt.
Technische Konfiguration
Sensormodell
Optonic Ensenso · Stereo

Die Abbildung der B-Serie ist ein Beispiel.

Softwaremodule
LumiScan VGR (CAD)

Engineering-Module, Softwareversionen und Lizenzmengen für diese Konfiguration bestätigen.

Bahnplanung
LumiScan VGR · kollisionsfreie Bahnplanung

Erfordert konfigurierte und validierte Kollisionsmodelle von Roboter, Greifer, Werkstück und Zelle. Erreichbarkeit, Behälterfreigang und Übergabebewegung werden in der integrierten Zelle geprüft.

Lizenzen & Bezug
Projektübergreifendes Engineering + Runtime-Lizenzen

Direkt bei HD Vision Systems. Runtime-Lizenzen richten sich nach den eingesetzten Apps. Module, Anzahl, Laufzeit und Aktivierung werden im Angebot festgelegt.
Dieses Set auswählen

Sensorbilder zeigen die bezeichneten Geräte oder Familienbeispiele.

Software passend zur Aufgabe
Beide Sets basieren auf CAD-basiertem LumiScan VGR. KI-basiertes LumiScan VGR Lite ist eine anwendungsspezifisch zu prüfende Alternative; Kamera, Softwareversion, Rechnerplattform und unterstützte Funktionen müssen gemeinsam validiert werden.
Anwendungsgrenzen
Reale Oberflächen und Teilelagen prüfen: starke Reflexionen, Verdeckungen, verhakte Teile und umgedrehte Lagen können Erfassung oder Greifen beeinflussen. Zugängliche Greifflächen sowie Wende- oder Umgreifschritte festlegen; nutzbaren Teilebereich, Zykluszeit und Übergabegenauigkeit im Anwendungstest bestätigen.

Von der Auswahl zur Übergabe

Konfiguration anfragen
  1. Aufgabe beschreiben

    Musterteile oder Bilder, Prozess und vorhandene Ausrüstung bereitstellen.

  2. Setup festlegen

    Sensor, Rechner, Schnittstellen und Testkriterien abstimmen.

  3. Angebot prüfen

    Softwarelizenzen, Hardware und abgestimmten Engineering-Umfang bestätigen.

  4. Integrieren & prüfen

    Anwendung einrichten, abgestimmten Ablauf testen und Übergabe dokumentieren.

Lizenzen & Lieferumfang

Engineering- und Runtime-Lizenzen sowie Vision-Hardware kaufen Sie direkt bei HD Vision Systems, mit Schulung und Support. Engineering nutzen Sie projektübergreifend; die Zahl der Runtime-Lizenzen hängt von den gewählten Apps und der Konfiguration ab. Das Angebot benennt Lizenzmengen, Software und Hardware, den abgestimmten Integrations- und Supportumfang sowie kundenseitig bereitgestellte Komponenten.

Im Angebot festzulegen: Lizenzlaufzeit und Aktivierung, genaues Hardware- / OPU-Modell, Liefertermin sowie Umfang von Inbetriebnahme und Schulung.

Für den Anwendungstest

Repräsentative Werkstücke, Behälterinnenmaße, Oberflächen- und Lagegrenzen, nutzbare Griffe, Positions- / Winkeltoleranz bei Übergabe und den vollständigen Zyklus bis zum Folgeprozess vor dem Anwendungstest festlegen.

Paket zusammenstellen

Ihre Konfiguration

Greifbare Teile im Behälter lokalisieren und ihre Übergabe an die nächste Station führen.

Set 01 · LumiScan X + LumiScan VGR

Vision-SoftwareLumiScan VGR
LumiScan

Wir prüfen die Auswahl anhand Ihrer Teile und bestätigen Modelle, Treiber, Lizenzen und Lieferumfang im Angebot.

Sie möchten vorhandene Hardware nutzen? Nennen Sie das Modell in Ihrer Aufgabenbeschreibung.

Angebot anfordern Öffnet das Anfrageformular mit Ihrer Auswahl.

SOFTWARE VON HD VISION

Die Bildverarbeitung hinter dem Griff.

LumiScan
App-Symbol von LumiScan VGR

LumiScan VGR

Machen Sie aus der erfassten Szene Positionen und Orientierungen der Teile. Konfigurieren Sie Erkennung und Greifinformationen passend zum Werkstück und zum nächsten Handhabungsschritt.

Engineering & Kalibrierung
Kameras, Objekterkennung sowie Roboter- und Greifergeometrie einrichten. Kamerakoordinaten auf den Roboter beziehen.
Bildverarbeitung im Betrieb
Die Szene aufnehmen, Teile lokalisieren und konfigurierte Ergebnisse an die Zellensteuerung übergeben.
Ablauf beim Greifen ansehen ↓
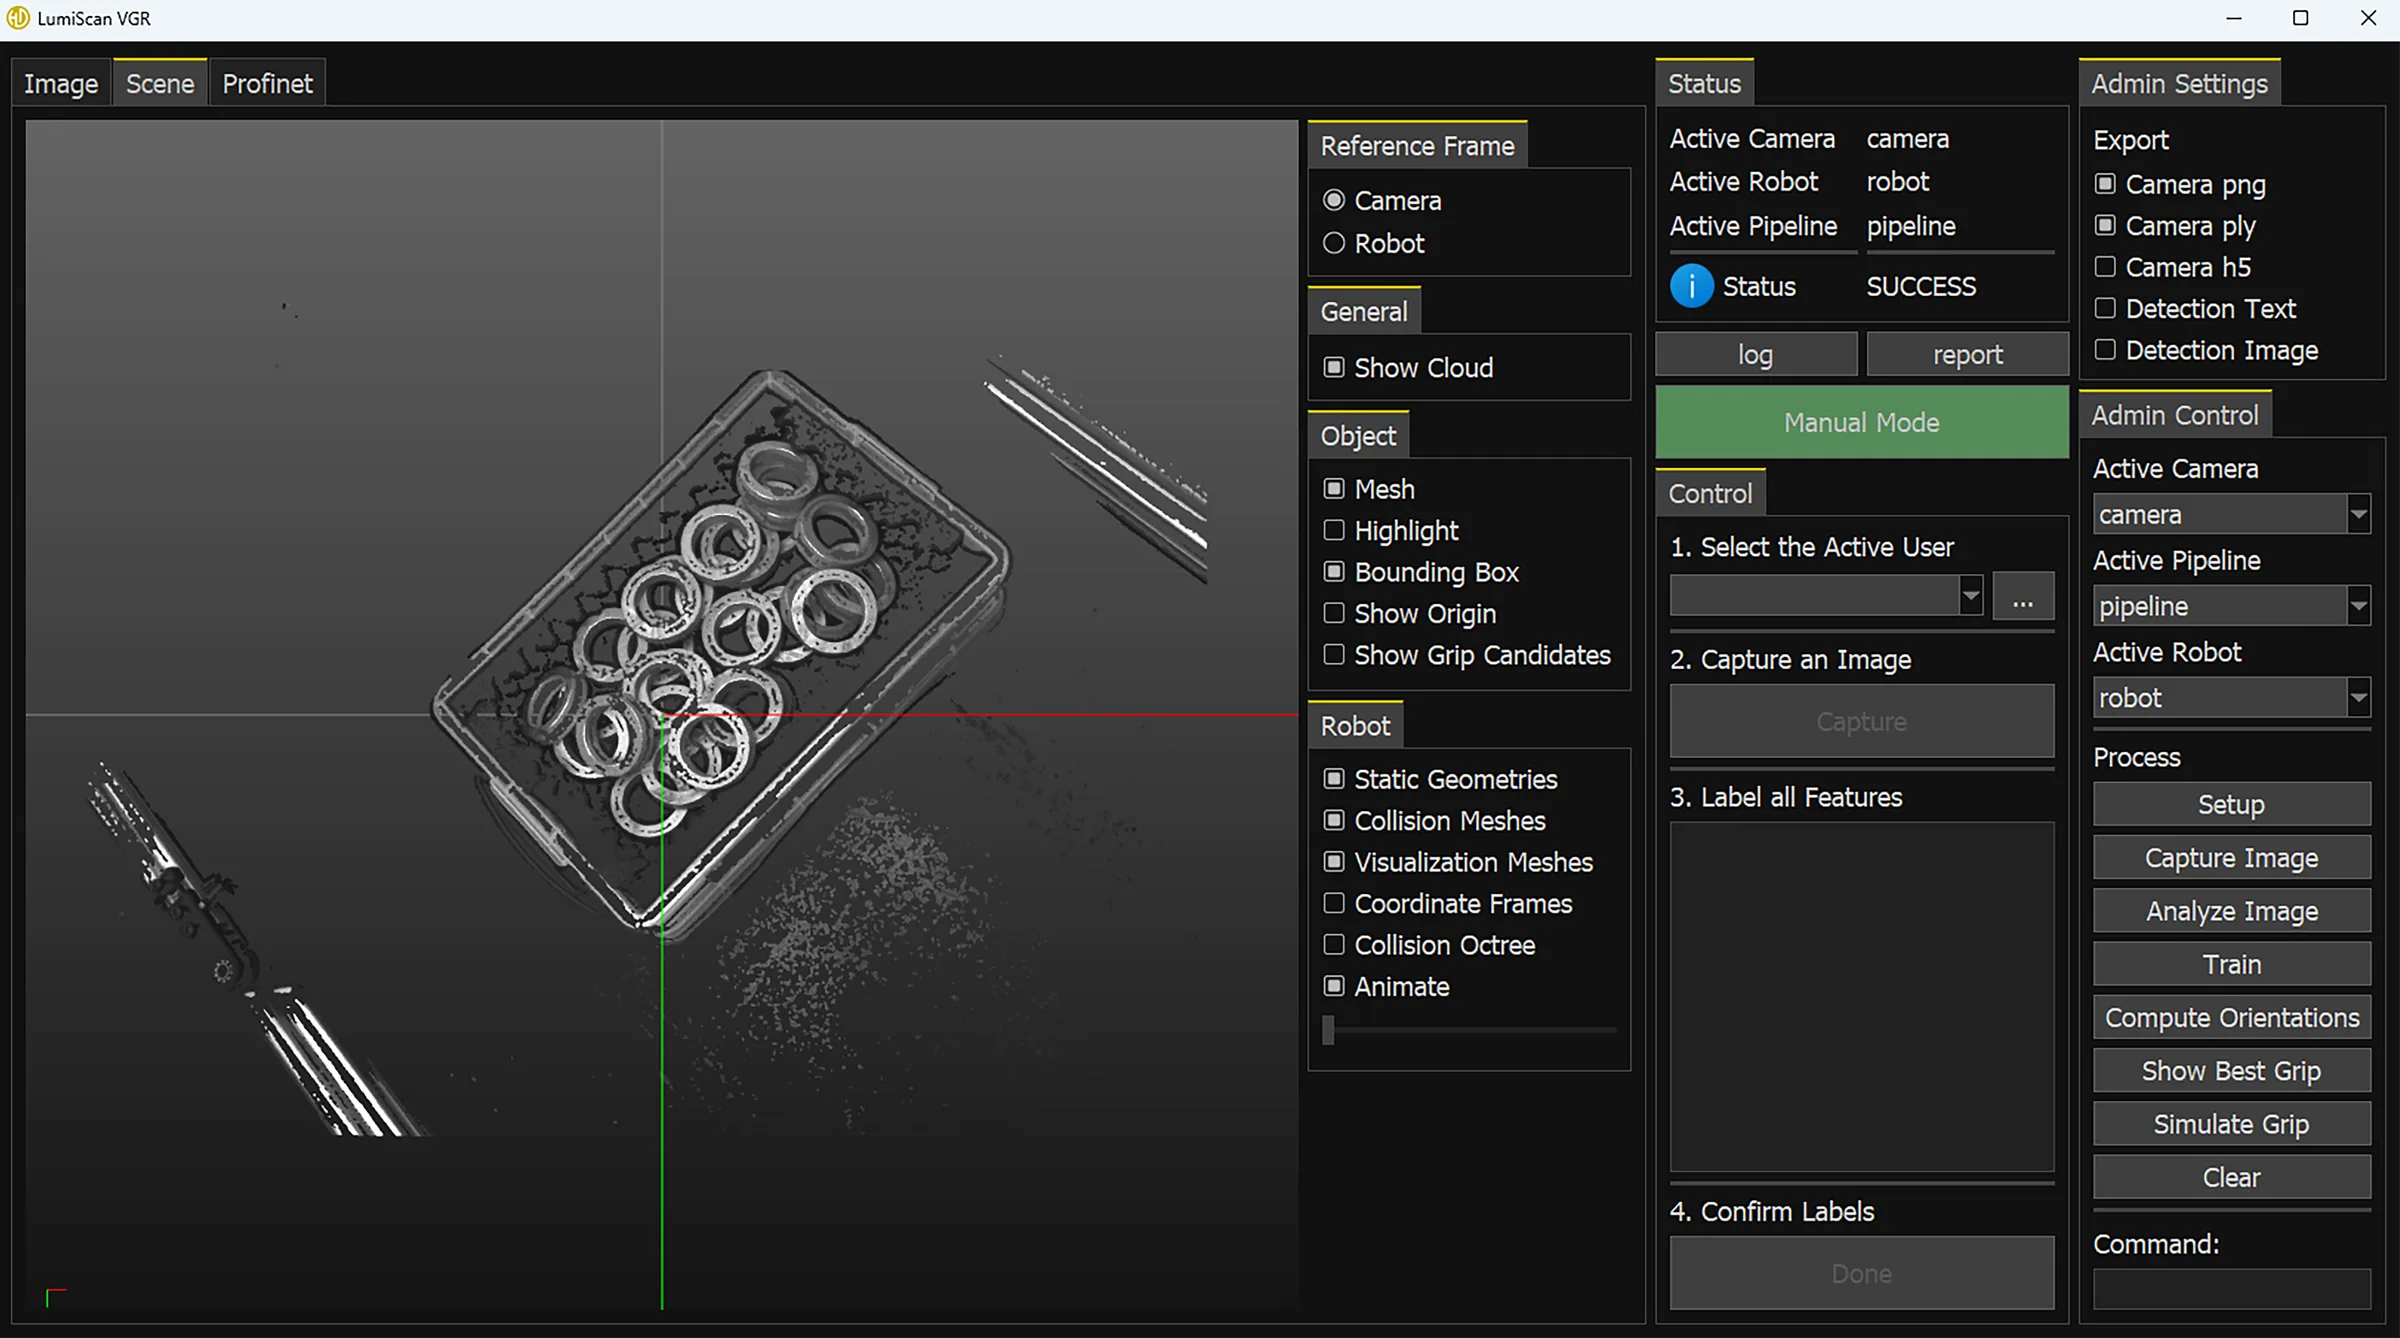
Oberfläche von LumiScan VGR mit ringförmigen Teilen in einem Behälter, einer 3D-Punktwolke und Einstellungen zur Roboterführung
Oberfläche von LumiScan VGR · Szene und konfigurierte Einstellungen zur Roboterführung prüfen. In voller Größe ansehen ↗
Klare Rollen. Eine definierte Übergabe.

Die Bildverarbeitung liefert die Lokalisierung und die konfigurierten Greifinformationen. Roboter und Zellensteuerung führen den Handhabungsablauf aus, koordinieren die nächste Maschine und verarbeiten die Prozessrückmeldung.

VOM BEHÄLTER IN DEN NÄCHSTEN PROZESS

So entsteht ein Griff.

Entdecken Sie die vier Phasen und die Übergabe zwischen Bildverarbeitung, Roboter und Zellensteuerung.

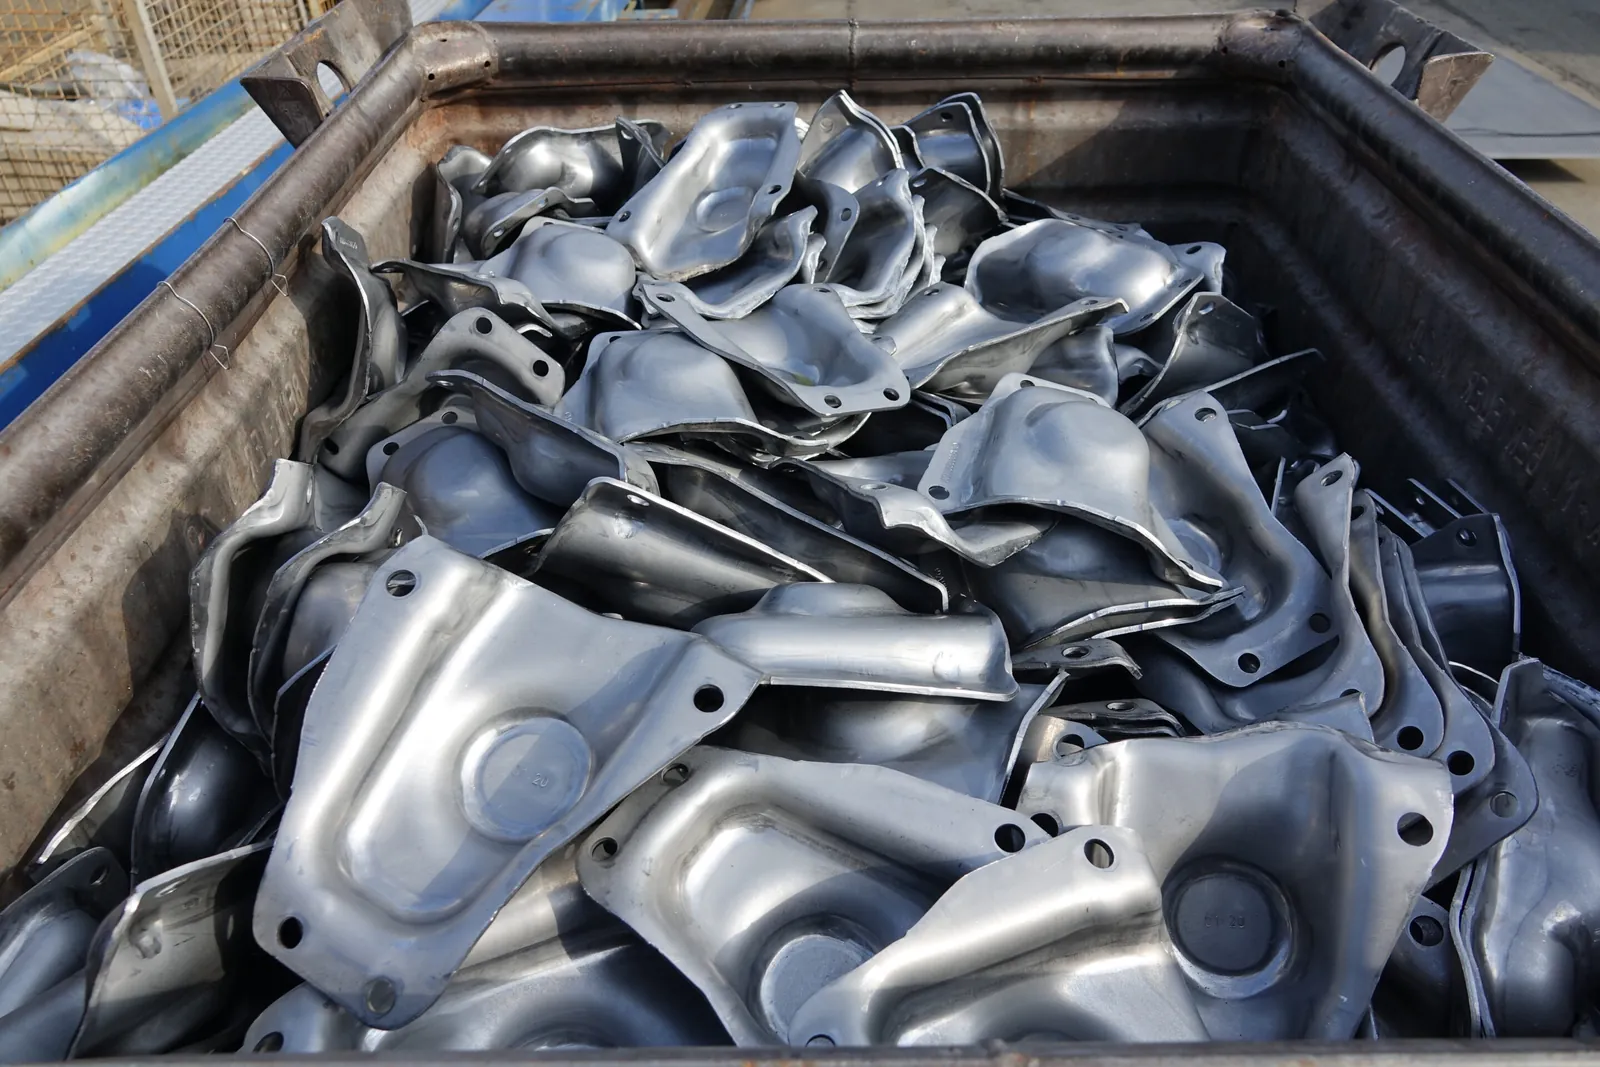
Ungeordnete, reflektierende Stahlbauteile in einem Behälter bei BENTELER.
Anwendungsreferenz · Stahlbauteile bei BENTELER, 2021
Szene erfassen

Starten Sie mit dem realen Behälter.

Die Szene mit der ausgewählten 3D-Kamera aufnehmen. Montageposition, Arbeitsabstand und Beleuchtung werden auf die Teileoberfläche und den Behälter abgestimmt.

Übergabe
3D-Szenendaten in einem kalibrierten Koordinatensystem

Bei einer am Roboter montierten Kamera ist die Aufnahmepose Teil des Kalibrier- und Aufnahmeablaufs.

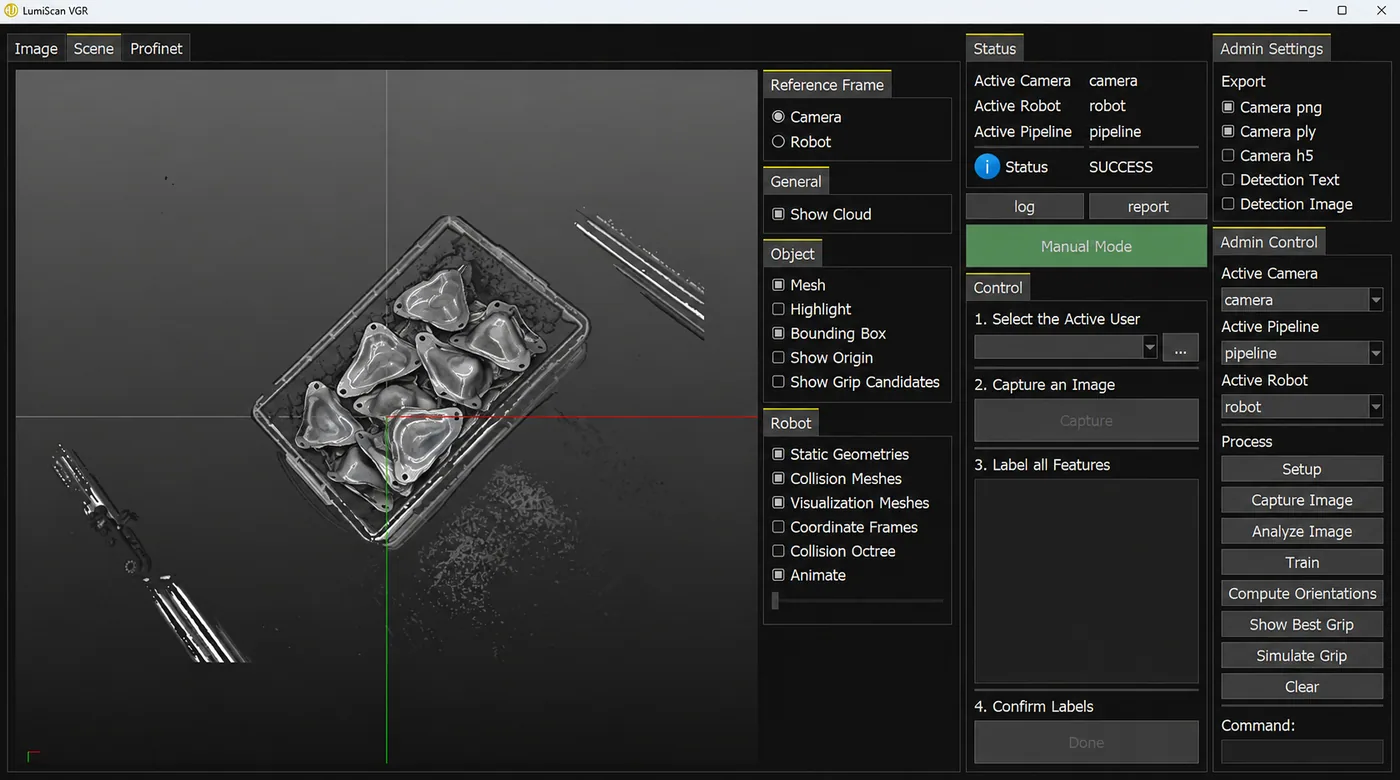
Illustrative Oberfläche von LumiScan VGR mit unregelmäßigen Stanzteilen in der Behälterszene sowie Bedienelementen für Greifkandidaten, Meshes und Koordinatensysteme.
Oberfläche von LumiScan VGR · Illustrative Szene mit Stanzteilen
Teil lokalisieren

Aus der Szene wird eine Teilepose.

LumiScan VGR lokalisiert die konfigurierten Teile und bestimmt ihre Position und Orientierung. Erkennungsmethode und Greifpunkte richten sich nach Werkstück und Anwendung.

Übergabe
Teileposen und konfigurierte Greifkandidaten

Punktwolke, erkannte Geometrie und Koordinatensysteme lassen sich in der Software-Oberfläche prüfen.

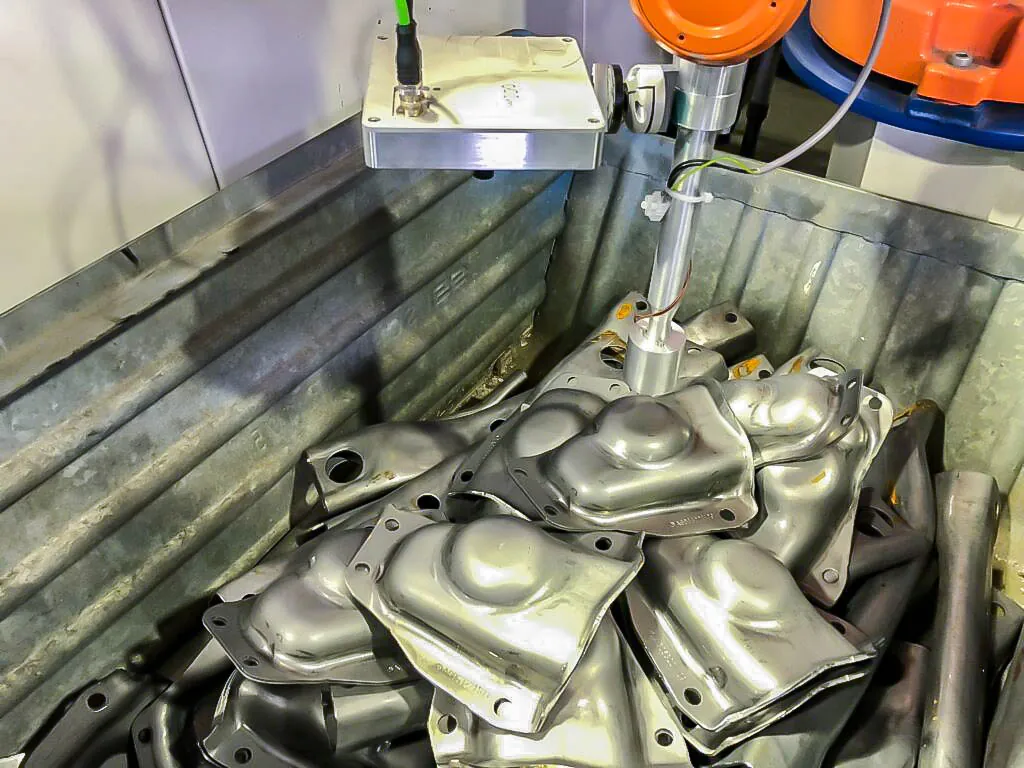
Roboter-Endeffektor nähert sich einem reflektierenden Stahlbauteil in der Bin-Picking-Zelle bei BENTELER.
Anwendungsreferenz · Endeffektor bei BENTELER, 2021
Griff bewerten

Die gesamte Zelle berücksichtigen.

Die Teilepose allein reicht nicht aus. Ob ein Greifkandidat und seine Anfahrt nutzbar sind, bestimmen der konfigurierte Roboter, der Greifer und die Behältergeometrie.

Übergabe
Ein Griff mit Anfahrt im konfigurierten Rahmen

Kollisionsprüfungen hängen von den Modellen, den Planungseinstellungen und dem für die Zelle vereinbarten Integrationsumfang ab.

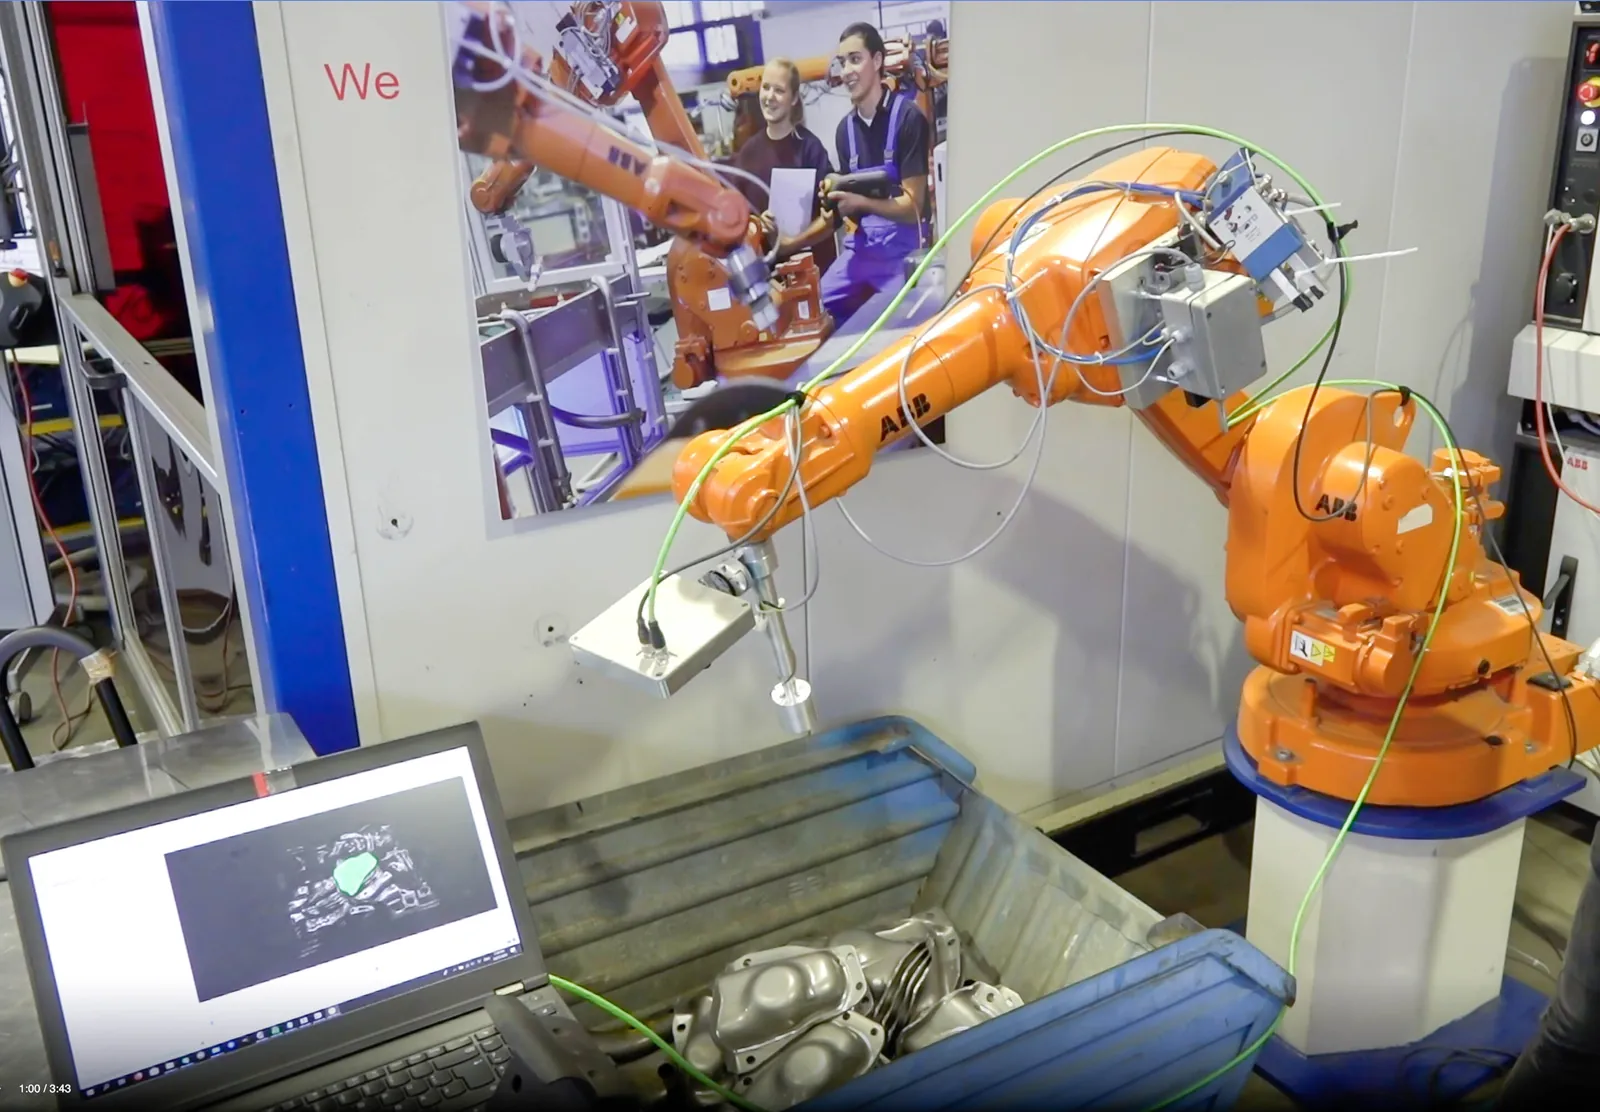
Vollständige historische Bin-Picking-Zelle bei BENTELER mit ABB-Roboter, Behälter, Vision-Hardware und Bedienbildschirm.
Anwendungsreferenz · LumiScan-BinPick-Zelle bei BENTELER, 2021
Greifen & bestätigen

Übergabe an die Robotersteuerung.

Die Robotersteuerung führt die Bewegung aus; die Zellensteuerung koordiniert Greifen, Übergabe an den Folgeprozess und Prozessrückmeldung. Greifbestätigung, erneute Aufnahme und die Reaktion auf einen erfolglosen Griff werden bei der Integration festgelegt.

Übergabe
Eine bestätigte Übergabe und die nächste Aufnahme

Bildverarbeitung, Robotersteuerung und Greifen werden gemeinsam an repräsentativen Teilen und Behälterzuständen validiert.

HARDWARE & SCHNITTSTELLEN

Eine Konfiguration, die sich integrieren lässt.

Legen Sie Kamera, Rechnerplattform, Roboter und Schnittstellen gemeinsam fest. Alternative Sensoren bestätigen Sie für die vorgesehene Softwareversion.

LumiScan VGR + LumiScan X

Die veröffentlichten Systemanforderungen von VGR bilden diese Ausgangskonfiguration.

Systemanforderungen ansehen ↗
Vision-Sensor
LumiScan X, angebunden über Ethernet
Vision-Rechner
Industrie-PC mit Windows 11 und NVIDIA-GPU; die Auslegung richtet sich nach der gewählten Rechenlast
SPS-Kommunikation
PROFINET oder OPC UA; die Integration in die Robotersteuerung wird für die Zelle festgelegt
Engineering
Kamera- und Objektkonfiguration, Roboter- und Greifermodelle sowie Hand-Auge-Kalibrierung
Was ändert sich mit einer anderen Kamera?

Optonic Ensenso B57. Optonic zeigt, wie diese Stereokamera Schrauberbits aus kurzer Distanz als 3D-Punktwolke erfasst.

Bei einer Kiste mit Bits würden wir prüfen, ob die Kamera von der geplanten Montageposition aus sowohl die oberste Lage als auch das letzte Teil am Boden erfasst. Danach würden wir den Kameratreiber und die LumiScan VGR-Version prüfen, die Lage der Kamera im Roboterkoordinatensystem bestimmen und die Greifpositionen mit Ihrem Greifer testen.

Zu den B57-Messbeispielen von Optonic ↗

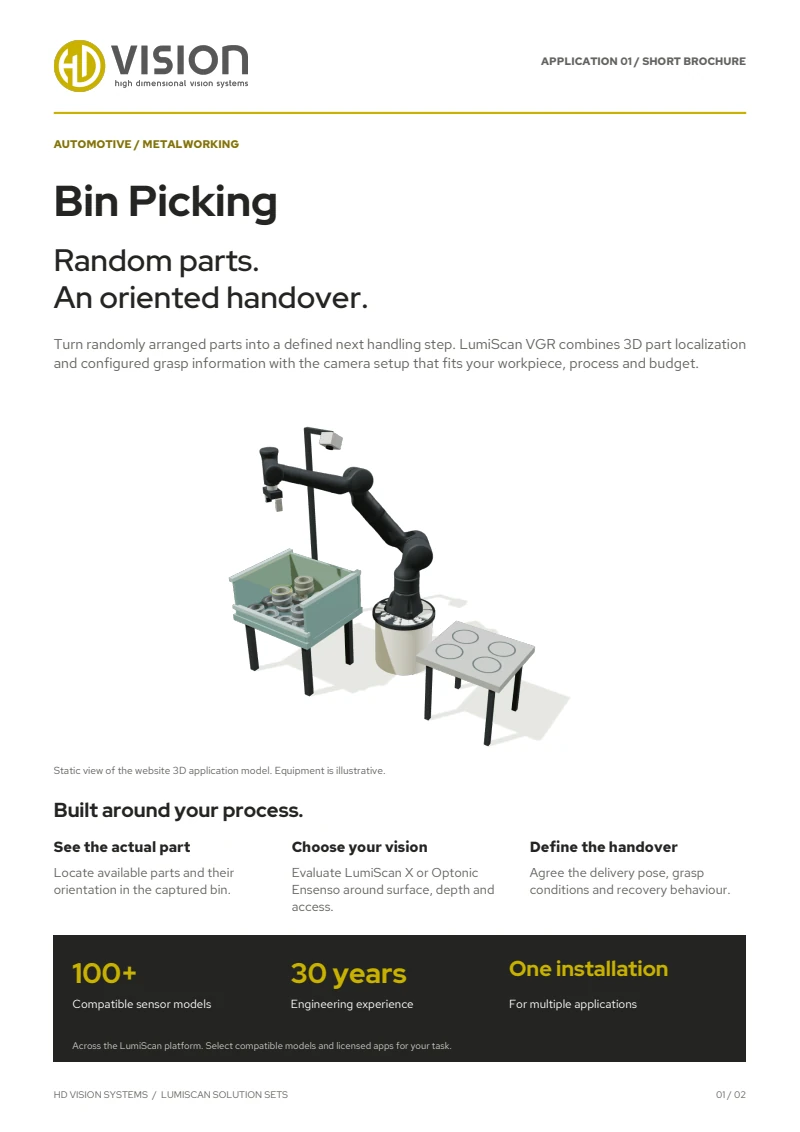
Erste Seite der englischen LumiScan Solution Sets Broschüre mit der Anwendung Bin Picking

LUMISCAN ZUM MITNEHMEN

Sechs Anwendungen. Eine Broschüre.

Von Bin Picking bis Machine Tending: Entdecken Sie unsere sechs LumiScan Solution Sets und die Bildverarbeitung hinter jeder Anwendung.

Kostenlos · Den Download-Link senden wir Ihnen per E-Mail.

LUMISCAN SOLUTION SETS

Ihre LumiScan Broschüre

Ein Überblick über alle sechs Anwendungen als englische PDF. Wir senden Ihnen den Download-Link per E-Mail.

Wir senden Ihnen einen Download-Link per E-Mail, der sieben Tage gültig ist. Ihre Adresse nutzen wir nur dafür; Sie werden nicht für einen Newsletter angemeldet. Datenschutzhinweise

Häufige Fragen

Kann LumiScan glänzende oder ölige Metallteile aus der Kiste greifen?

Ja. Set 01 nutzt die Lichtfeldkamera LumiScan X: 13 Kameras belichten gleichzeitig, und die vielen Perspektiven gleichen Reflexionen aus, die eine einzelne Ansicht täuschen. LumiScan VGR findet die Teile anschließend in 3D, bewertet Greifpunkte und plant eine kollisionsfreie Roboterbahn.

Brauchen wir ein CAD-Modell des Teils?

Nein. LumiScan VGR findet Teile per 3D-Modellabgleich oder – bei komplexen Szenen – per maschinellem Lernen. Welches Verfahren passt, entscheiden wir mit Ihren Teilen im Anwendungstest.

Welche Sensoren und Roboter unterstützt das Lösungspaket?

Es gibt zwei Sets: LumiScan X mit LumiScan VGR oder Optonic Ensenso mit LumiScan VGR. VGR hat fertige Schnittstellen zu Robotern wie UR, KUKA und ABB und kommuniziert per PROFINET oder OPC UA mit der SPS. Kompatible, bereits vorhandene Hardware lässt sich weiter nutzen.

Wie schnell ist die Bahnberechnung?

In einer Stoßfänger-Prüfanwendung hat LumiScan VGR die Roboterbahn in unter einer Sekunde berechnet. Die Zeit hängt von Aufgabe, Teileanzahl und Zelle ab; wir messen sie mit Ihren Teilen.

Können wir mit unseren eigenen Teilen testen?

Ja. Schicken Sie uns Musterteile oder Bilder, und wir führen einen Anwendungstest durch in den LumiScan Labs in Heidelberg. Konfiguration und Abnahmekriterien legen wir gemeinsam fest, bevor Sie investieren.

IHRE TEILE. IHR PROZESS.

Finden wir die passende Konfiguration.

Angebot anfordern ↗Auch Mixed Palletizing entdecken →

IHRE ANFRAGE

Sprechen wir über Ihre Anwendung.

Ein paar Angaben genügen – wir melden uns innerhalb eines Werktags. Lieber direkt? +49 6221 6721900

Bis zu 3 Dateien, zusammen 10 MB · JPG, PNG, PDF, STEP

Wir nutzen Ihre Angaben, um Ihre Anfrage zu beantworten. Details in den Datenschutzhinweisen.