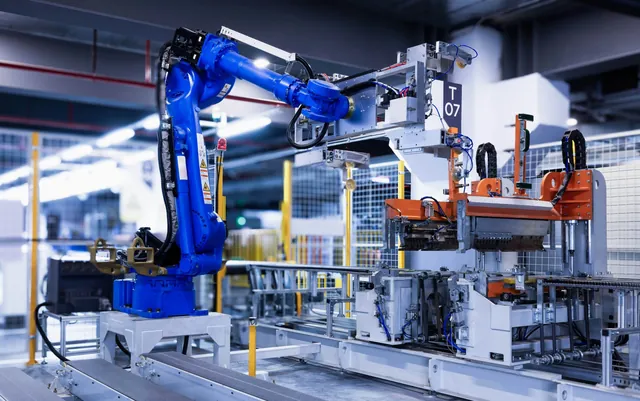
Gibt es ein Allroundtalent im Bin Picking?
Der berühmte Griff in die Kiste: Was für uns kein Problem ist, stellt Maschinen vor große Herausforderungen – erkennen, lokalisieren, klassifizieren, greifen, ablegen – und das schnell genug. Gibt es ein Bin-Picking-System, das all diese Anforderungen erfüllt und so den perfekten Griff in die Kiste ermöglicht?
Kernkomponenten eines Bin-Picking-Systems
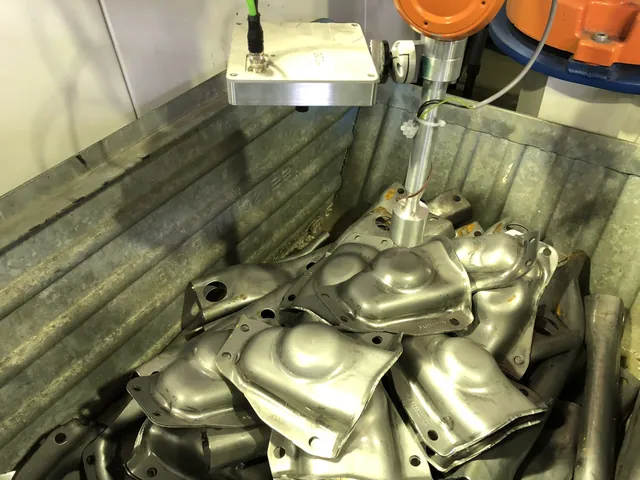
Bin Picking beschreibt das Greifen von Teilen aus einer Kiste oder einem Behälter und das anschließende Ablegen in der gewünschten Position. Ein Bin-Picking-System besteht aus:
- einer Auswerteeinheit, z. B. einem Industrie-PC,
- einer Sensorkamera
- und einem Roboter.
Die Auswerteeinheit ist das Gehirn, die Sensorik sind die Augen des Systems. Zunächst erfasst die Kamera Informationen über den Arbeitsbereich und lokalisiert dabei das Zielobjekt. Der Industrie-PC erhält anschließend die für die Auswertung nötigen Daten – die lokalisierten Teile und die Arbeitsumgebung. Auf Basis der vorab definierten möglichen Greifpunkte plant der PC die Bewegung des Roboters. Dabei berechnet er das Kollisionsrisiko mit anderen Objekten, dem Kistenrand und nicht greifbaren Objekten. Darauf aufbauend wählt der PC mögliche Greifpunkte und eine kollisionsfreie Bahn. Er gibt die Informationen an die Robotersteuerung oder eine zwischengeschaltete SPS weiter, woraufhin der Roboter die Bewegung ausführt und die Teile greift. Der Greifer legt das Teil entweder zur Weiterverarbeitung ab oder führt eine Qualitätsprüfung durch.
Anforderungen an Bin-Picking-Systeme
Wo wird Bin Picking eingesetzt?
Funktionierende Bin-Picking-Systeme entlasten Mitarbeitende von monotonen, körperlich anstrengenden Tätigkeiten. Eingesetzt werden die Systeme unter anderem in der industriellen Produktion und in der Logistik. Die Automatisierung setzt zusätzliche Ressourcen frei – Mitarbeitende können stattdessen in anderen Bereichen arbeiten. Zudem ist Bin Picking zeiteffizient und senkt die Kosten innerhalb von zwei Jahren.
Lage der Teile
Beim Bin Picking unterscheiden Fachleute zwischen strukturiertem, teilstrukturiertem und chaotischem (Random) Bin Picking. Beim strukturierten Bin Picking liegen die Teile in vorhersehbaren Mustern, z. B. in sortierten Stapeln. Das System erkennt sie daher zuverlässig und greift sie problemlos. Die Bilderkennung funktioniert am besten mit geometrisch symmetrischen Teilen. Beim teilstrukturierten Bin Picking liegen die Teile in einer groben Ordnung, die das Erkennen und Greifen erleichtert. Chaotisches Bin Picking dagegen bezeichnet die Arbeit mit Teilen in völlig zufälliger Lage. Die Teile überlappen sich, liegen in unterschiedlichen Winkeln und sind womöglich sogar ineinander verkeilt. Das erschwert die Erkennung. Hinzu kommt beim chaotischen Bin Picking die Kollisionsproblematik des Greifers mit dem Kistenrand oder anderen Teilen.
Roboter und Greifer
Die Wahl des richtigen Roboters ist entscheidend für den Erfolg des Bin-Picking-Prozesses. Jeder Roboter hat Vor- und Nachteile. Anhand von Form und Gewicht der Teile werden der passende Greifer und die Traglast ausgewählt. Je mehr Freiheitsgrade bzw. Achsen ein Roboter hat, desto besser kann er schwer erreichbare Werkstücke greifen. Mit der Zahl der Freiheitsgrade steigt allerdings auch die Taktzeit. Beim chaotischen Bin Picking kann es trotz passendem Roboter und Greifer vorkommen, dass der Roboter eine Kiste nicht vollständig leert, wenn Teile in einer Ecke liegen oder ineinander verkeilt sind.
Einfluss der Beleuchtung
Die Beleuchtung ist wichtig für die Teileerkennung. Die passende Helligkeit hängt von der Oberflächenbeschaffenheit und vom Kontrast zwischen Teilen und Hintergrund ab. Das Licht sollte nicht zu hell sein, um Reflexionen zu vermeiden. Außerdem sollten die Lichtverhältnisse während des gesamten Prozesses gleich bleiben. Je nach Situation kommen deshalb polarisiertes Licht oder Flächenbeleuchtung zum Einsatz.
Bin-Picking-Lösungen
2D oder 3D?
Man unterscheidet zwischen 2D- und 3D-Bildverarbeitungssystemen. Ein 2D-Sensor erkennt weder die Höhe noch die genaue Form eines Objekts. Wechselnde Hintergründe oder Lichtverhältnisse beeinträchtigen daher die Genauigkeit des Systems. Spiegelnde, bewegte oder dunkle Teile erkennt das System schlechter. 2D-Systeme funktionieren gut bei deutlichen Kontrasten zwischen Teilen und Umgebung und werden daher häufig beim strukturierten Bin Picking eingesetzt. Durch den weniger komplexen Algorithmus reagieren sie schneller. Außerdem sind sie kostengünstiger.
Ein 3D-System erfasst zusätzlich zur X- und Y-Achse die Tiefe der Z-Achse und hat so einen dreidimensionalen Blick auf die Szene. Durch die erweiterte Perspektive kann das System den Hintergrund ausblenden. So lassen sich auch übereinanderliegende Teile voneinander abgrenzen. Neue Teile werden einmalig über CAD-Modelle in der Software angelegt und anschließend zuverlässig erkannt. Dank eigener Lichtquelle und Regelung sind 3D-Systeme weniger auf Fremdlicht angewiesen. Im Vergleich zu 2D-Systemen bieten sie auch bei komplexen Teilen, Anordnungen oder wechselnden Hintergründen eine zuverlässigere Lösung. Sie kommen auch beim teilstrukturierten und chaotischen Bin Picking zum Einsatz. 3D-Bin-Picking-Lösungen sind daher heute weit verbreitet.
Welches Kamerasystem ist ideal?
Darüber hinaus unterscheidet man zwischen Laser-, Lichtfeld-, Stereo- und Time-of-Flight-Kameras. Lichtfeldsysteme bieten häufig die beste Datenqualität. Der Lichtfeldansatz besteht oft aus einem Linsen- oder Multikamera-Array und kann so auch glänzende Oberflächen erfassen. Die Systeme verarbeiten Informationen zuverlässig, und die Inbetriebnahme geht schneller. Dank der hohen Datenqualität funktioniert dieser Ansatz auch bei metallischen und glänzenden Oberflächen.
Stereosysteme arbeiten mit strukturierter Beleuchtung: Das System projiziert Muster auf eine Szene und erzeugt daraus ein 3D-Bild. Stereokameras liefern klare Bilder – allerdings nur bei passenden Lichtverhältnissen. Schlechte Beleuchtung oder spiegelnde Objekte können zu verzerrten Ergebnissen führen. Sie eignen sich nur für Abstände bis zu zwei Metern. Mit Stereokameras lassen sich sehr kurze Taktzeiten erreichen.
Lasersysteme erreichen dagegen eine höhere Genauigkeit. Sie arbeiten jedoch häufig scannend, weshalb sich bewegte Objekte nicht erfassen lassen. Außerdem haben Lasersysteme einen Gefahrenbereich, der in den Sicherheitsvorschriften berücksichtigt werden muss. Dennoch bieten sie einen günstigen Einstieg in die Bildverarbeitung.
Time-of-Flight-Sensoren bestimmen mit Infrarotlicht den Abstand zwischen Zielobjekt und Sensor. Dadurch liefern sie auch bei wenig Licht sehr genaue Ergebnisse. Auch Time-of-Flight-Sensoren sind auf passende Lichtverhältnisse angewiesen – spiegelnde Objekte sind daher ein Problem. Sie erfassen zwar sehr genaue Daten, der mögliche Arbeitsbereich ist jedoch klein.
Alle Kamerasysteme haben Vor- und Nachteile, etwa bei Taktzeit oder Tiefengenauigkeit. Um anspruchsvolle Greifaufgaben zu meistern, braucht es fortschrittliche Technologien wie 3D-Analyse und 3D-Bildverarbeitung.
Ausblick
Nicht ohne Grund bezeichnen Fachleute Bin Picking als Königsdisziplin der industriellen Bildverarbeitung. Zahlreiche Freiheitsgrade, anspruchsvolle Werkstücke und spezifische Aufbauten fordern heutige Systeme heraus. Zwar verschieben neue Technologien für Bildaufnahme und -verarbeitung die Grenzen des Machbaren stetig, ein Allroundtalent im Bin Picking gibt es aber noch nicht. Mit KI-basiertem Bin Picking gibt es jedoch bereits vielversprechende Ansätze in Forschung und ersten Anwendungen. Künftig könnte es damit möglich werden, unbekannte und unterschiedliche Objekte zu erkennen, den Greifpunkt automatisch zu bestimmen und schwer erkennbare Objekte mit nur einem einzigen System zuverlässig zu greifen.